Descripción del módulo
Para alinear los cuadros de detección de rostros con la vista previa, primero recupere las coordenadas acordadas de la imagen original. Después aplique recorte, rotación, reflexión y escala según la cadena real, incluidos los desplazamientos de visualización. El ejemplo usa recorte, giro horario, reflexión horizontal y ampliación; este orden no es una regla para todos los dispositivos.
Un cuadro desplazado o invertido no demuestra por sí solo un fallo del detector. Esta página explica las entradas del módulo, un ejemplo matemático y métodos de verificación; no anuncia una nueva versión del SDK.
Campos para la interfaz del módulo.
Desliza la tabla horizontalmente para ver todas las columnas.
| Objeto | Campos obligatorios | Propósito |
|---|---|---|
| Entrada de detección | Tamaños de entrada del original y del detector, escala de preprocesamiento o relleno | Restaurar los resultados del modelo a las coordenadas de la imagen original acordadas |
| Recorte y orientación | Rectángulo de recorte de la imagen original, ángulo y dirección de rotación, posición del espejo en la secuencia | Definir la región de transformación y el orden de operación. |
| Región de vista previa | Área visible, modo de escala, desplazamiento de visualización y orientación real | Distinguir relleno y recorte, visualización de imagen completa y relleno |
| Salida y trazabilidad | Cuadros, puntos de referencia, marcas de tiempo, identificadores de cuadros y versión de configuración de transformación | Asociar resultados con el marco y la configuración correctos |
Exponga los cuadros originales, los cinco puntos de referencia y la vista previa de la superposición por separado. Si el preprocesamiento del modelo utilizó relleno o cambio de tamaño, deshazlo antes de la transformación de vista previa acordada. Transforma todas las esquinas de la caja en lugar de solo el centro.
Un ejemplo de orientación comprobable manualmente
Este es un ejemplo matemático, no una medición de un dispositivo. Utilice coordenadas de borde continuo con el origen en la parte superior izquierda, x a la derecha e y abajo. Recorte una imagen de 640 × 480 de (80,40) con un tamaño de 320 × 240. El punto original (120,70) se convierte en (40,30) después de restar el origen de coordenadas de la imagen recortada. Gire 90 grados en el sentido de las agujas del reloj: (240−30,40)=(210,40), con un nuevo tamaño 240×320. Reflejar horizontalmente: (240−210,40)=(30,40). Escalar en 2 sin desplazamiento agregado: el punto de visualización es (60,80) en una región de 480×640.
A · Imagen original
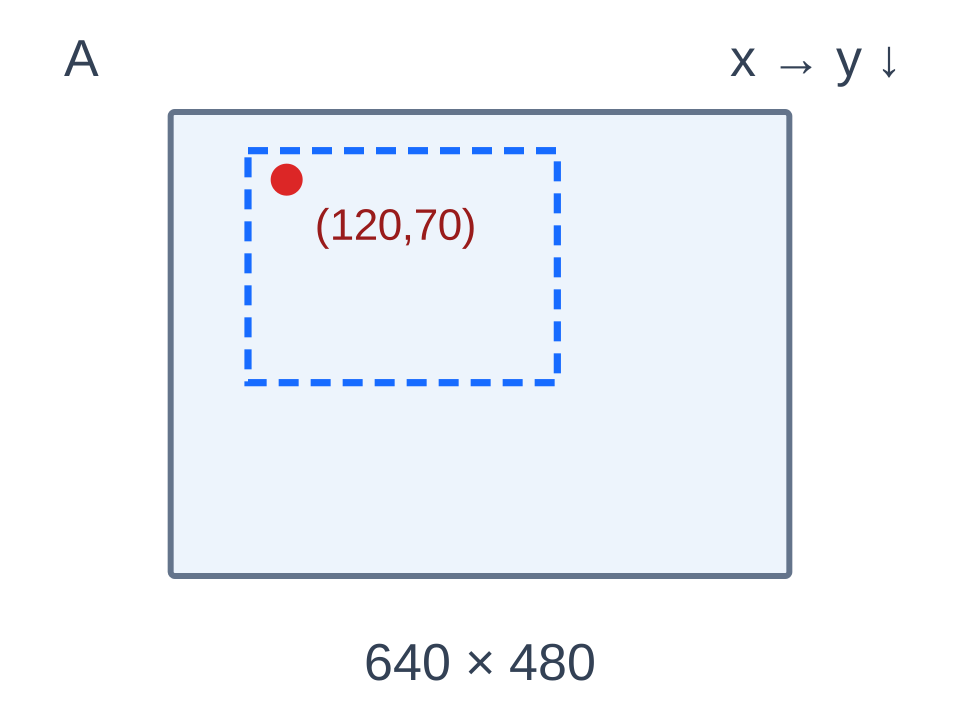
640×480 · (120,70)
B · Después del recorte
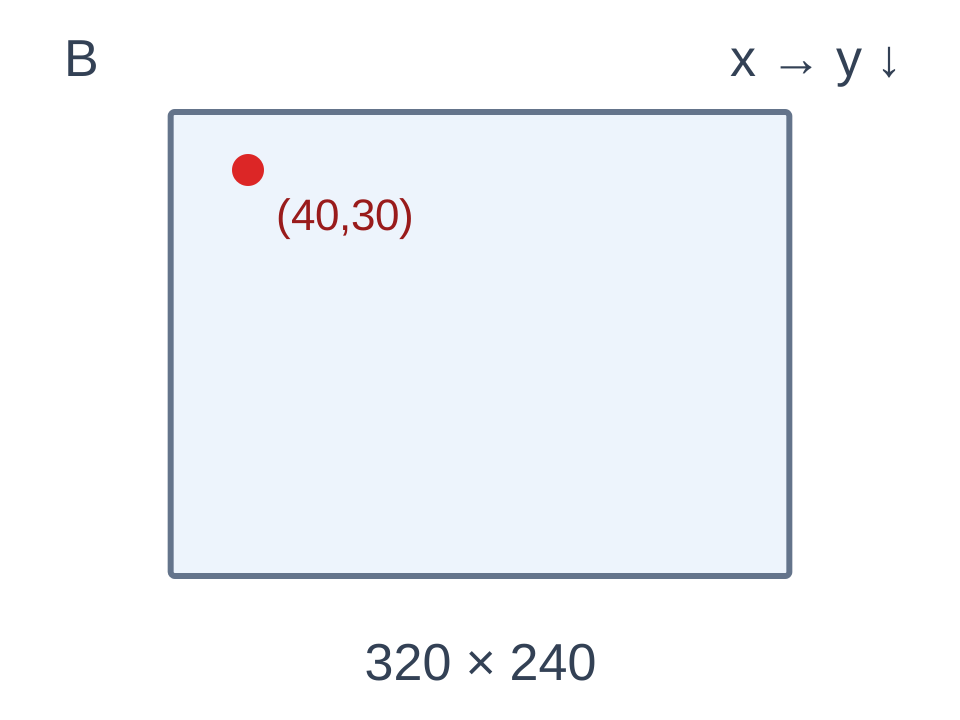
320×240 · (40,30)
C · Giro horario de 90°
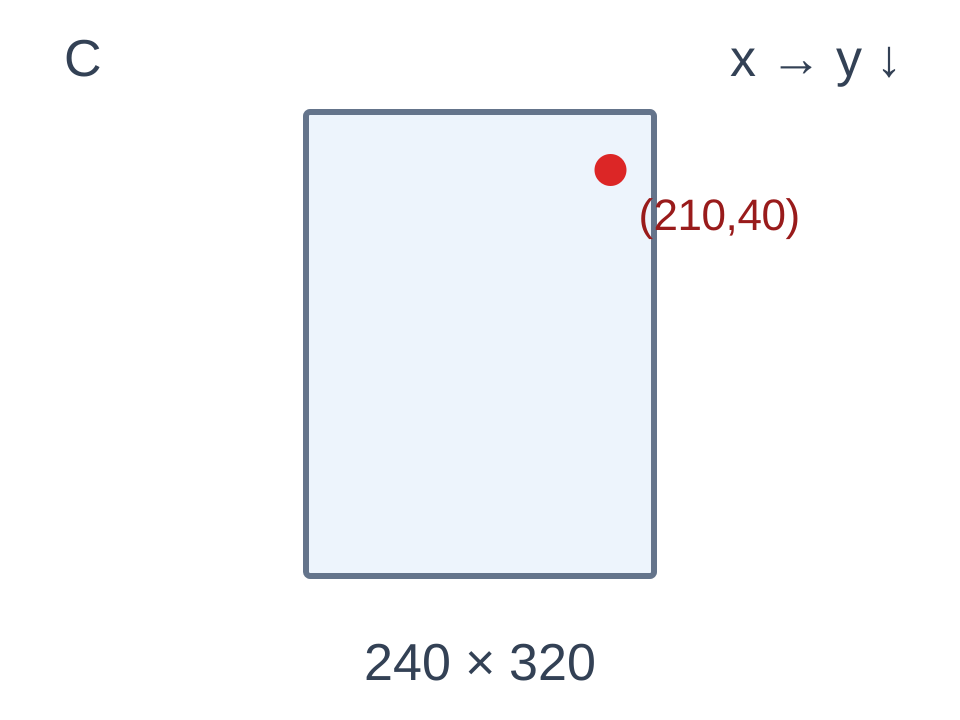
240×320 · (210,40)
D · Reflexión horizontal
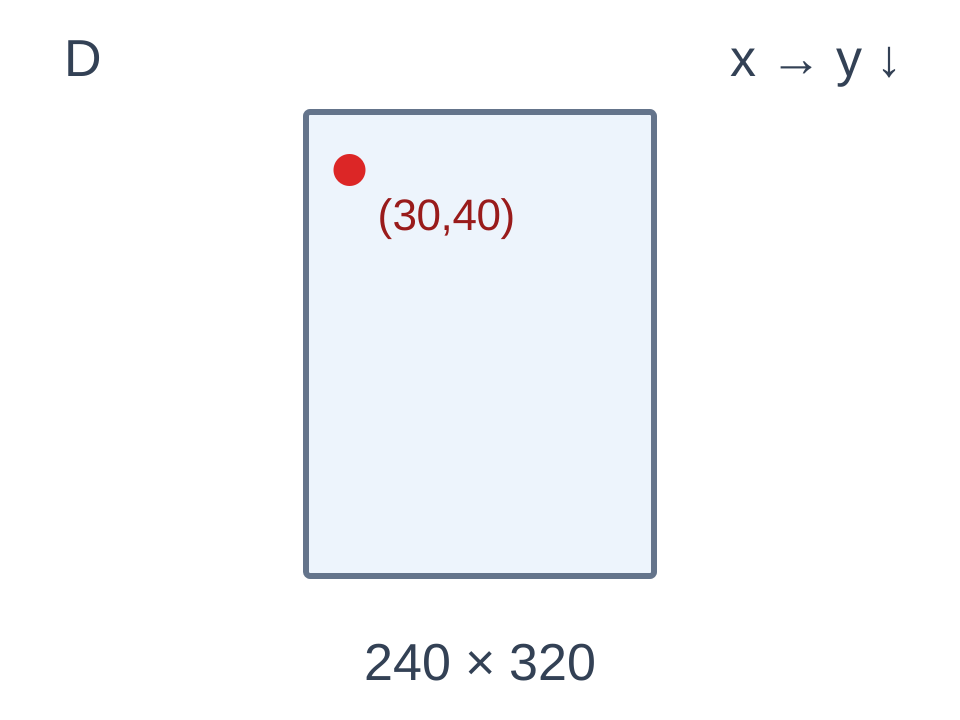
240×320 · (30,40)
E · Ampliación por 2
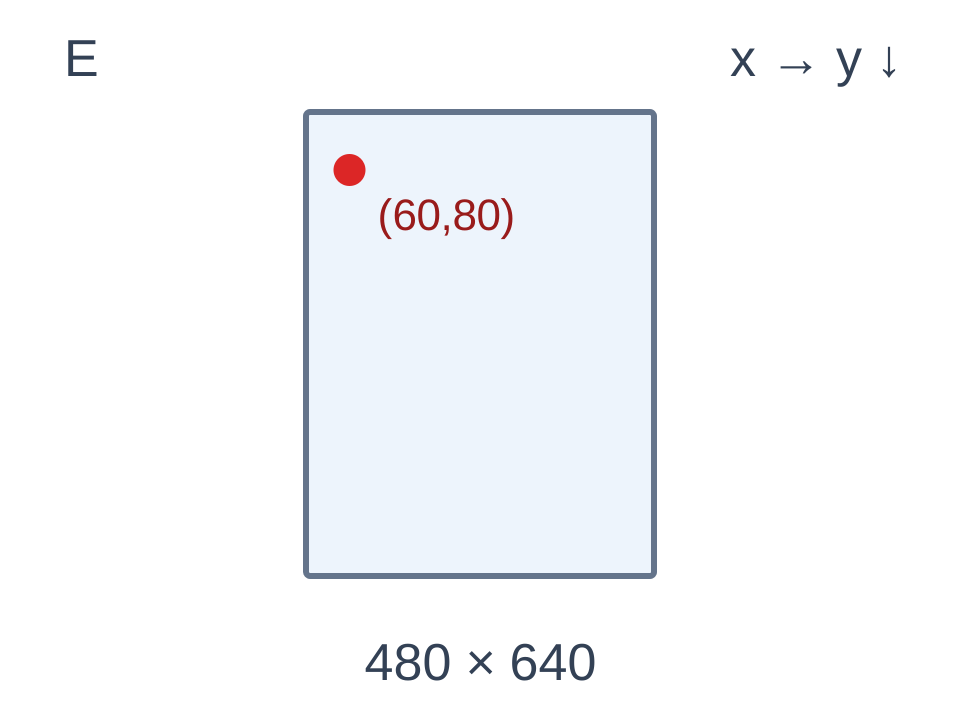
480×640 · (60,80)
El punto rojo representa el mismo punto matemático. Cada panel mantiene las proporciones de su propia imagen; el tamaño de los marcos en pantalla no permite comparar dimensiones en píxeles. Son diagramas de coordenadas de borde continuo, no resultados de detección de un dispositivo.
Estas son coordenadas de borde continuo, por lo que la rotación usa altura menos y. En cambio, el código de índice de píxeles discreto implica altura menos 1 menos y; las convenciones no se pueden mezclar directamente. Consulte la documentación oficial de la matriz Android y verifique la composición de la matriz con el contrato de entrada/salida real.
documentación oficial de la matriz Android
Separar las comprobaciones geométricas de la verificación del dispositivo
Verifique las esquinas, el centro, los puntos asimétricos y los rectángulos que cruzan los límites de recorte de la imagen para verificar el orden, los límites y las transformaciones inversas. Transforma las cuatro esquinas del rectángulo y vuelve a calcular el cuadro circundante. Después de las comprobaciones geométricas, verifique la orientación del sensor, la reflexión de la cámara frontal/trasera, la escala de vista previa y la rotación de la pantalla en el dispositivo de destino. Las comprobaciones de geometría no establecen el comportamiento de la cadena de procesamiento en tiempo real ni la estabilidad a largo plazo.
El informe del proyecto RK3588 de visión fuera de línea SDK en idioma chino proporciona rectángulos de detección de rostros, puntos de referencia y orientación. La línea de base pública utiliza la detección YuNet CPU. No incluye reconocimiento de identidad ni rendimiento medido del NPU. Proporcione imágenes marcadas con orientación, información del dispositivo y diseños de vista previa a través del servicio de adaptación RK3588 Android en idioma chino para definir interfaces de coordenadas e integración del dispositivo de destino.
Informe del proyecto SDK de visión fuera de línea RK3588 en idioma chino · Servicio de adaptación al idioma chino RK3588 Android

 En línea

 Teléfono

 WeChat



 volver arriba