Descriptif des modules
Pour aligner les rectangles de détection de visage avec l’aperçu, ramenez d’abord les sorties du détecteur aux coordonnées convenues de l’image originale, puis appliquez le recadrage, la rotation, la symétrie et la mise à l’échelle selon la chaîne réelle, en tenant compte du décalage d’affichage. L’exemple suit l’ordre recadrage, rotation horaire, symétrie horizontale et agrandissement ; cet ordre ne s’applique pas à tous les appareils.
Un rectangle décalé ou inversé ne prouve pas une défaillance du détecteur. Cette page décrit les entrées du module, un exemple mathématique et les méthodes de vérification ; elle n’annonce pas une nouvelle version du SDK.
Champs pour l'interface du module
Faites glisser le tableau horizontalement pour afficher toutes les colonnes.
| Objet | Champs obligatoires | Objectif |
|---|---|---|
| Entrée de détection | Tailles d'origine et d'entrée du détecteur, échelle de prétraitement ou remplissage | Restaurer les sorties du modèle aux coordonnées convenues de l'image originale |
| Recadrage et orientation | Rectangle de recadrage de l'image originale, angle et direction de rotation, position du miroir dans la séquence | Définir la région de transformation et l'ordre des opérations |
| Région d'aperçu | Zone visible, mode de mise à l'échelle, décalage d'affichage et orientation réelle | Distinguer le remplissage et le recadrage, l'affichage d'une image complète et le remplissage |
| Sortie et traçabilité | Boîtes, points de repère, horodatages, identifiants de trame et version de configuration de transformation | Associer les résultats à la bonne trame et à la bonne configuration |
Affichez séparément les rectangles de détection dans l’image originale, les cinq points caractéristiques et la superposition sur l’aperçu. Si le prétraitement du modèle a utilisé un remplissage ou un redimensionnement, annulez-le avant la transformation d'aperçu convenue. Transformez tous les coins de la boîte plutôt que seulement le centre.
Un exemple d'orientation vérifiable à la main
Il s'agit d'un exemple mathématique, pas d'une mesure d'appareil. Utilisez des coordonnées de bord continu avec l'origine en haut à gauche, x à droite et y en bas. Recadrez une image 640×480 à partir de (80,40) avec une taille 320×240. Le point de l’image originale (120,70) devient (40,30) après soustraction de l'origine des coordonnées de l'image recadrée. Faites pivoter de 90 degrés dans le sens des aiguilles d'une montre : (240−30,40)=(210,40), avec la nouvelle taille 240×320. Appliquez une symétrie horizontale : (240−210,40)=(30,40). Échelle par 2 sans décalage ajouté : le point d'affichage est (60,80) dans une région de 480 × 640.
A · Image originale
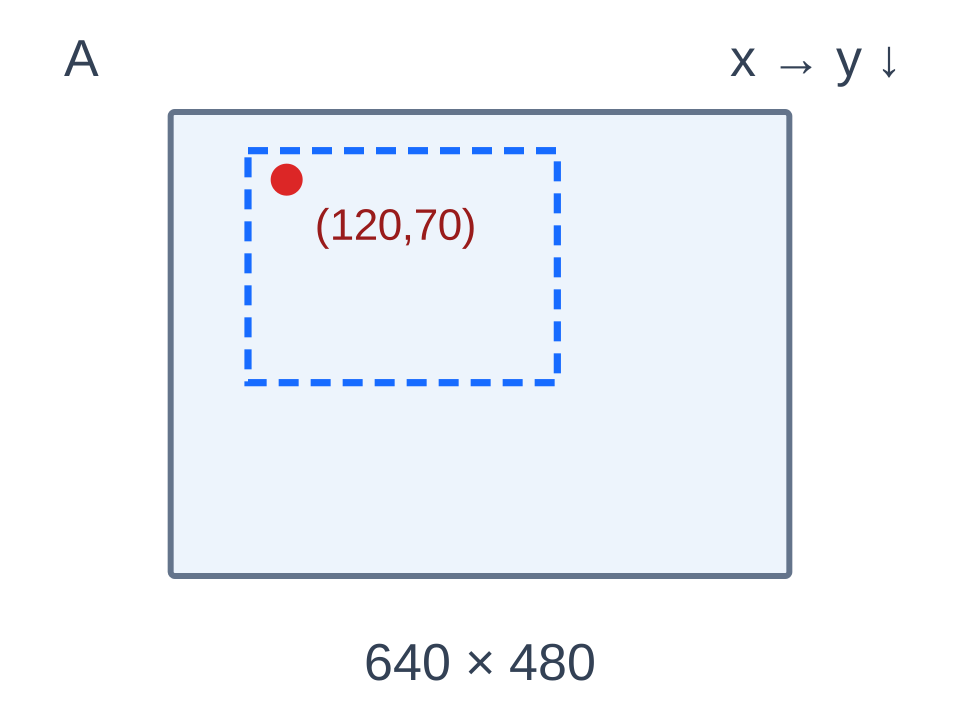
640×480 · (120,70)
B · Après recadrage
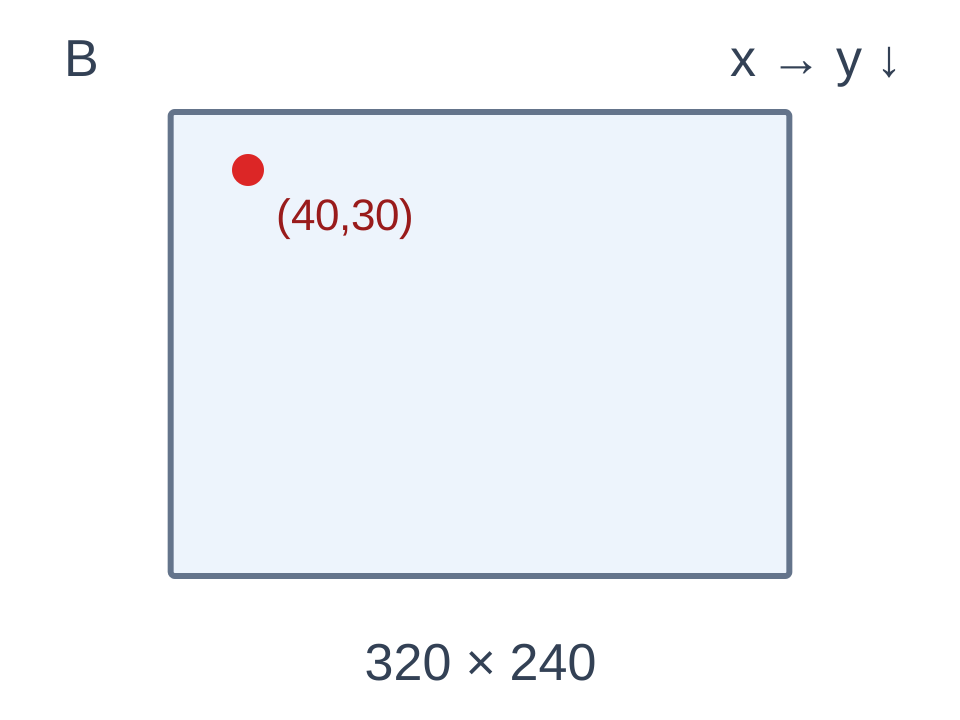
320×240 · (40,30)
C · Rotation horaire de 90°
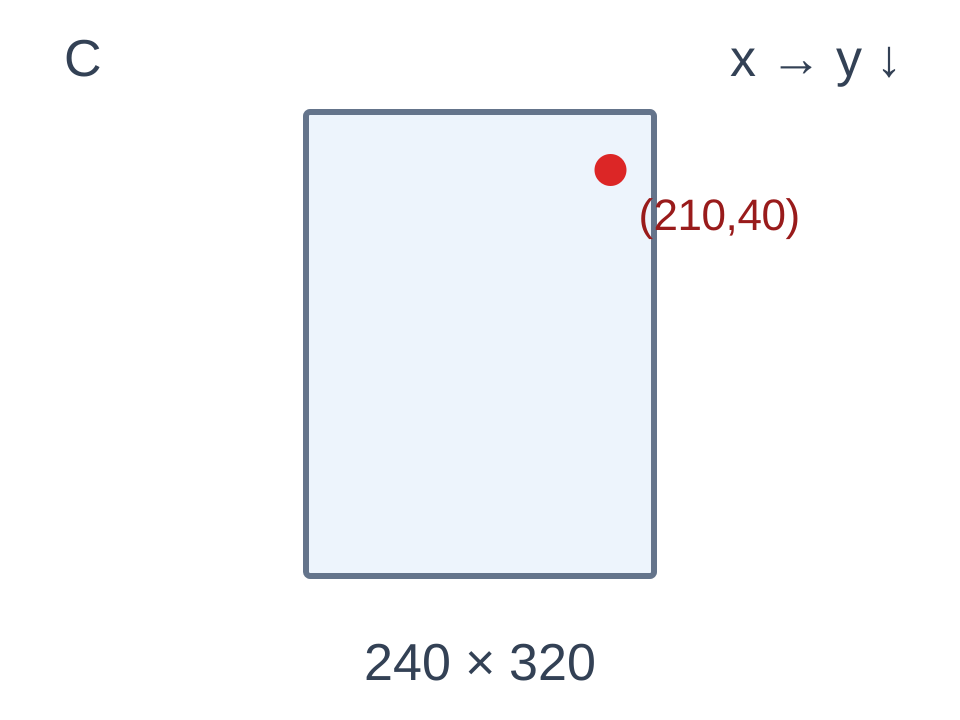
240×320 · (210,40)
D · Après symétrie horizontale
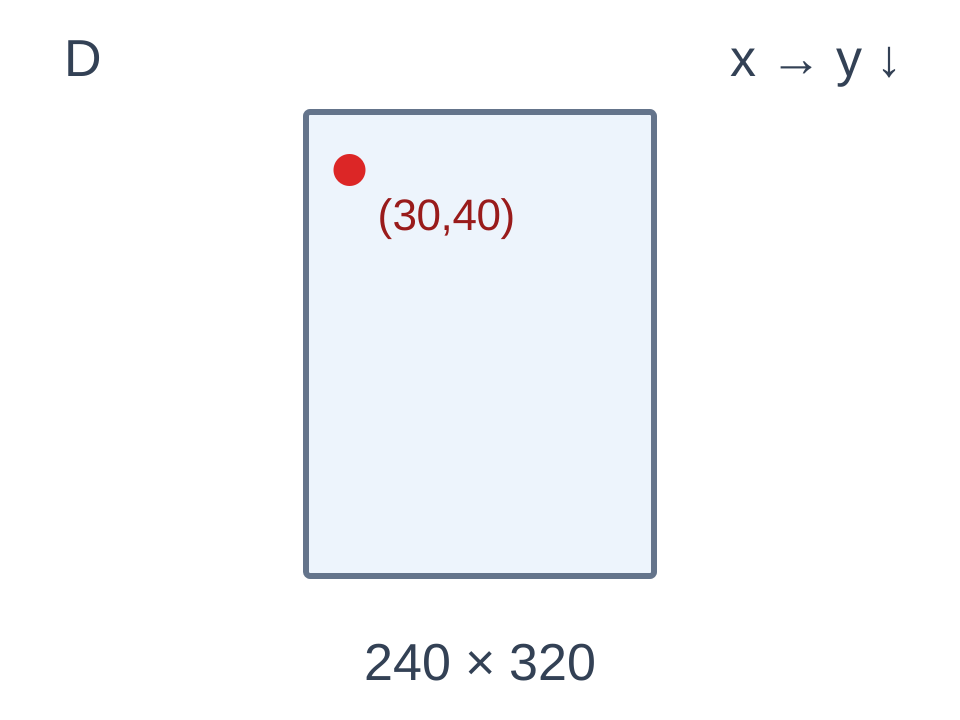
240×320 · (30,40)
E · Après agrandissement ×2
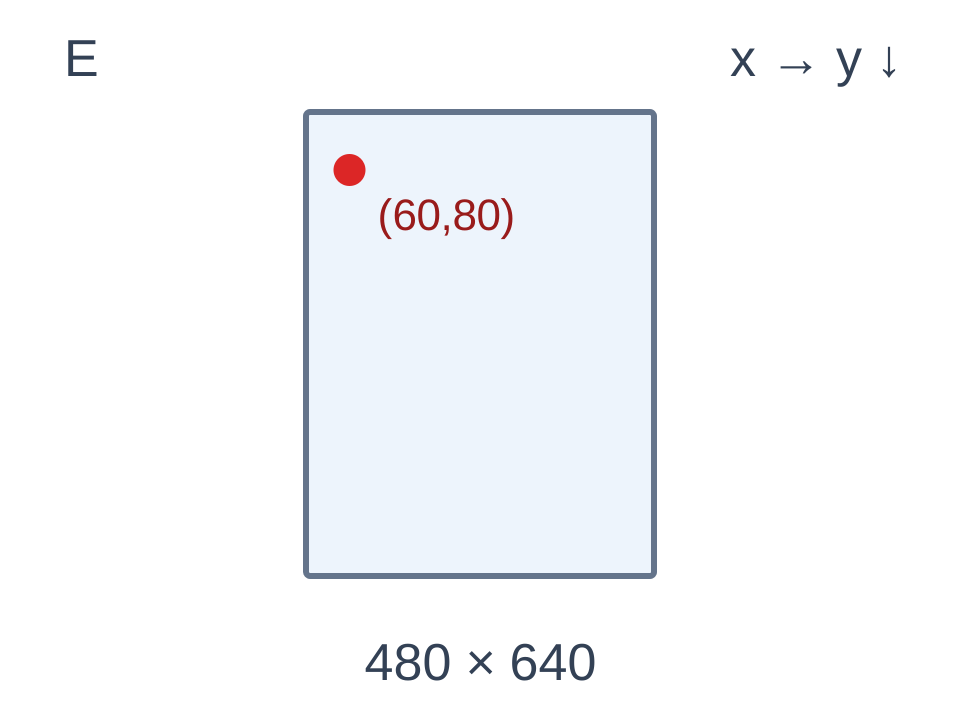
480×640 · (60,80)
Le point rouge représente le même point mathématique. Chaque schéma respecte les proportions de sa propre image : la taille des cadres à l’écran ne permet pas de comparer les dimensions en pixels. Il s’agit de coordonnées de bord continu, pas de résultats de détection sur un appareil.
Il s'agit de coordonnées à bord continu, donc la rotation utilise la hauteur moins y. Le code d'index de pixel discret implique plutôt la hauteur moins 1 moins y ; les conventions ne peuvent pas être mélangées directement. Consultez la documentation officielle de la matrice Android et vérifiez la composition de la matrice par rapport au contrat d'entrée/sortie réel.
documentation officielle de la matrice Android
Séparer les contrôles géométriques de la vérification des appareils
Vérifiez les coins, le centre, les points asymétriques et les rectangles traversant les limites de recadrage de l'image pour vérifier l'ordre, les limites et les transformations inverses. Transformez les quatre coins du rectangle et recalculez la boîte englobante. Après les vérifications géométriques, vérifiez l'orientation du capteur, la mise en miroir de la caméra avant/arrière, la mise à l'échelle de l'aperçu et la rotation de l'écran sur l'appareil cible. Les contrôles de géométrie n’établissent pas le fonctionnement de la chaîne de traitement en temps réel ni sa stabilité à long terme.
Le rapport du projet RK3588 de vision hors ligne SDK en langue chinoise fournit des rectangles de détection de visage, des points de repère et une orientation. La référence publique utilise la détection YuNet CPU. Il n'inclut pas la reconnaissance d'identité ni les performances mesurées du NPU. Fournissez des images marquées d'orientation, des informations sur l'appareil et des présentations d'aperçu via le service d'adaptation en langue chinoise RK3588 Android pour définir les interfaces de coordonnées et l'intégration de l'appareil cible.
Rapport de projet RK3588 de vision hors ligne SDK en langue chinoise · Service d'adaptation RK3588 Android en langue chinoise

 En ligne

 Téléphone

 WeChat



 retour au sommet
Commentaires sur le projet