Modulebeschrijving
Om gezichtsdetectiekaders op de voorvertoning uit te lijnen, zet u de detectoruitvoer eerst terug naar de afgesproken coördinaten van de oorspronkelijke afbeelding. Pas daarna bijsnijden, draaien, spiegelen en schalen toe volgens de werkelijke verwerkingsketen, inclusief weergaveverschuivingen. Dit voorbeeld gebruikt bijsnijden, rechtsom draaien, horizontaal spiegelen en vergroten; die volgorde geldt niet algemeen voor elk apparaat.
Een verschoven of omgekeerd kader bewijst op zichzelf geen detectorfout. Deze pagina beschrijft module-invoer, een wiskundig voorbeeld en controlemethoden; het is geen aankondiging van een nieuwe SDK-versie.
Velden voor de module-interface
Veeg horizontaal over de tabel om alle kolommen te bekijken.
| Voorwerp | Verplichte velden | Doel |
|---|---|---|
| Detectie-ingang | Origineel- en detectorinvoerformaten, voorverwerkingsschaal of opvulling | Herstel modeluitvoer naar de overeengekomen originele afbeeldingscoördinaten |
| Bijsnijden en oriëntatie | Bijsnijrechthoek origineel beeld, rotatiehoek en -richting, spiegelpositie in de reeks | Definieer het transformatiegebied en de bewerkingsvolgorde |
| Voorvertoningsgebied | Zichtbaar gebied, schaalmodus, weergave-offset en werkelijke oriëntatie | Maak onderscheid tussen opvullen en bijsnijden, volledige beeldweergave en opvulling |
| Output en traceerbaarheid | Boxen, oriëntatiepunten, tijdstempels, frame-ID's en transformatieconfiguratieversie | Koppel resultaten aan het juiste frame en de juiste configuratie |
Toon de detectiekaders in het oorspronkelijke beeld, de vijf gezichtslandmarks en de overlay van de voorvertoning afzonderlijk. Als bij de voorbewerking van het model opvulling of formaatwijziging is gebruikt, moet u dit ongedaan maken vóór de overeengekomen transformatie voor de voorvertoning. Transformeer alle hoeken van detectiekaders in plaats van alleen het midden.
Een met de hand te controleren oriëntatievoorbeeld
Dit is een wiskundig voorbeeld, geen apparaatmeting. Gebruik doorlopende randcoördinaten met de oorsprong linksboven, x naar rechts en y naar beneden. Snijd een afbeelding van 640×480 bij uit (80,40) met de grootte 320×240. Oorspronkelijke punt (120,70) wordt (40,30) na aftrek van de coördinaatoorsprong van de bijgesneden afbeelding. 90 graden met de klok mee roteren: (240−30,40)=(210,40), met nieuw formaat 240×320. Horizontaal spiegelen: (240−210,40)=(30,40). Schalen met 2 zonder toegevoegde offset: het weergavepunt is (60,80) in een gebied van 480×640.
A · Oorspronkelijke afbeelding
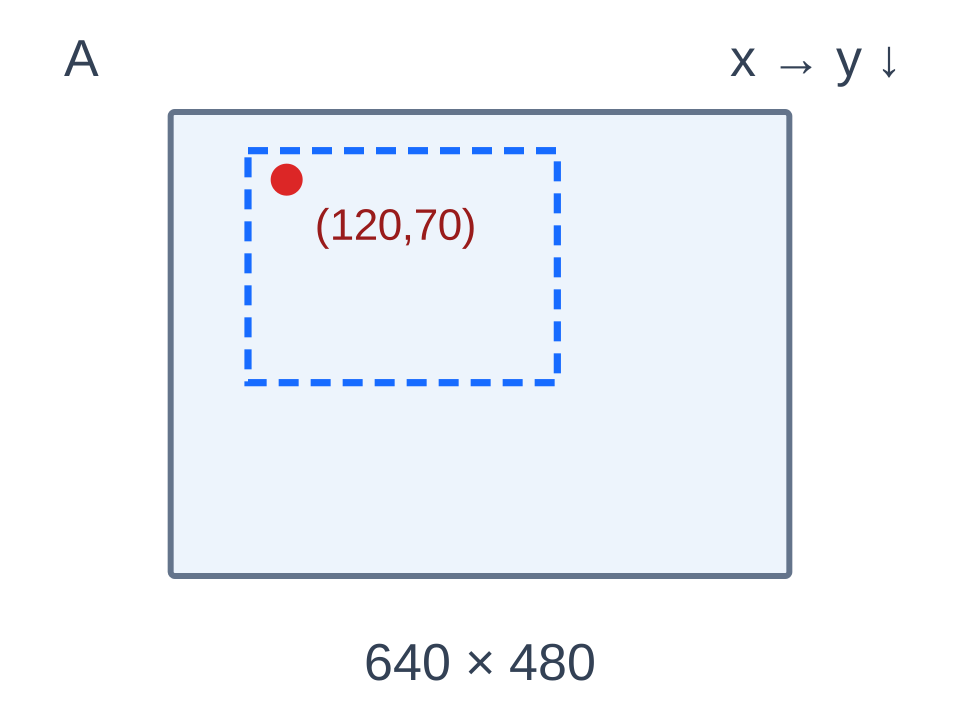
640×480 · (120,70)
B · Na bijsnijden
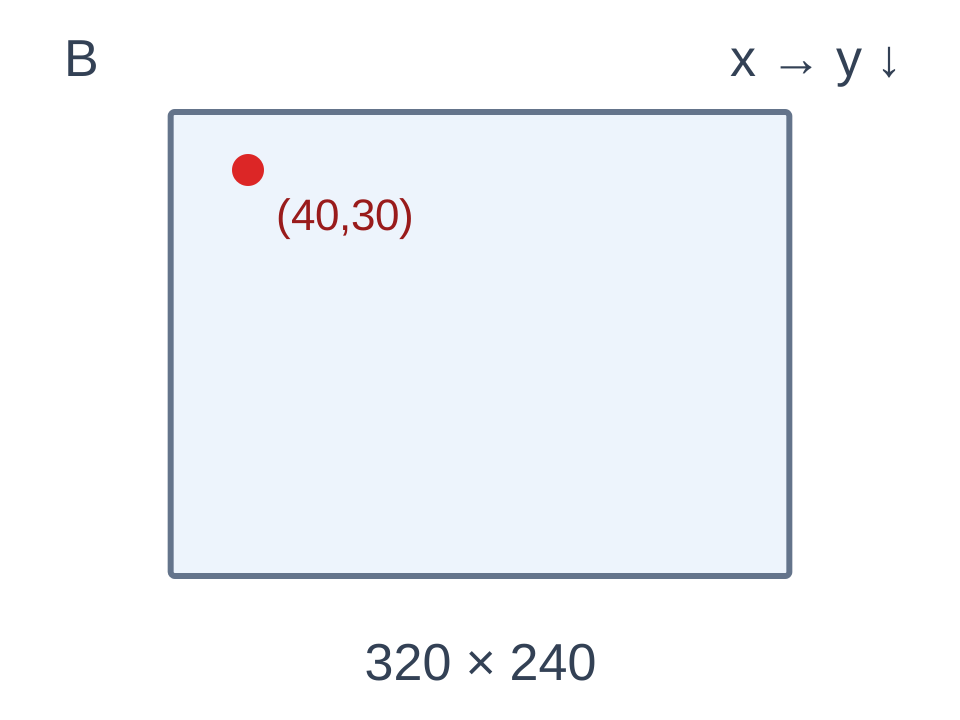
320×240 · (40,30)
C · 90° rechtsom draaien
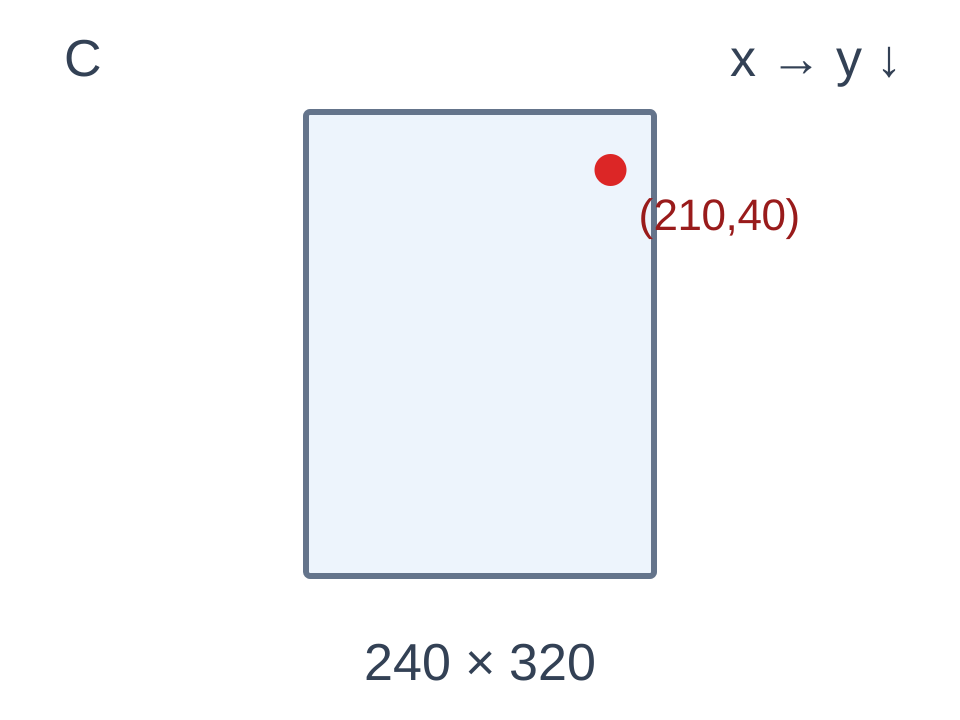
240×320 · (210,40)
D · Na horizontaal spiegelen
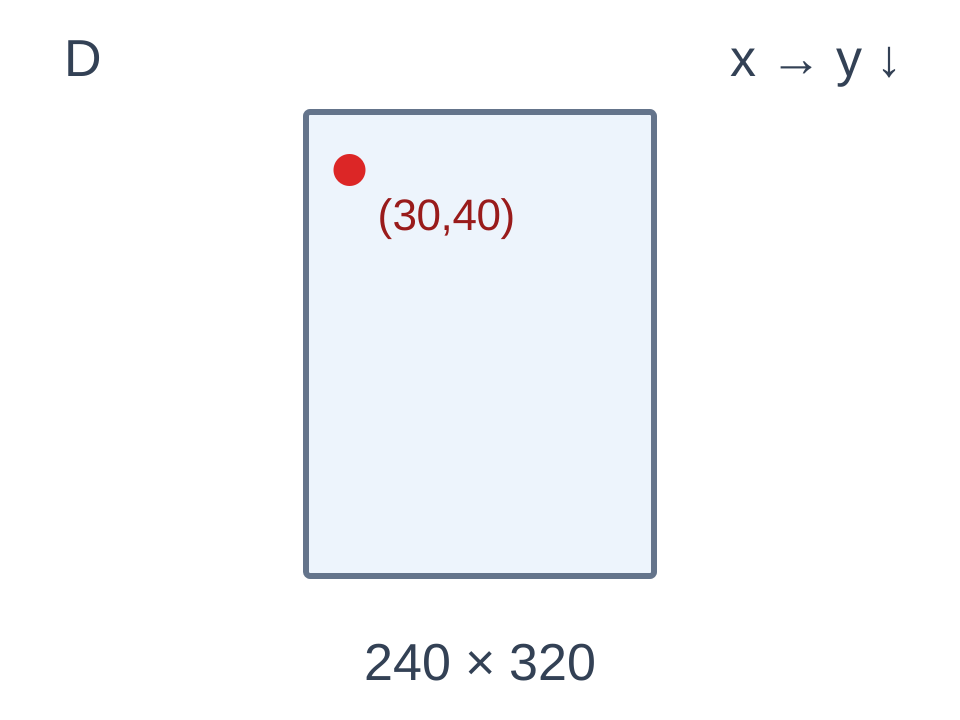
240×320 · (30,40)
E · Na 2 keer vergroten
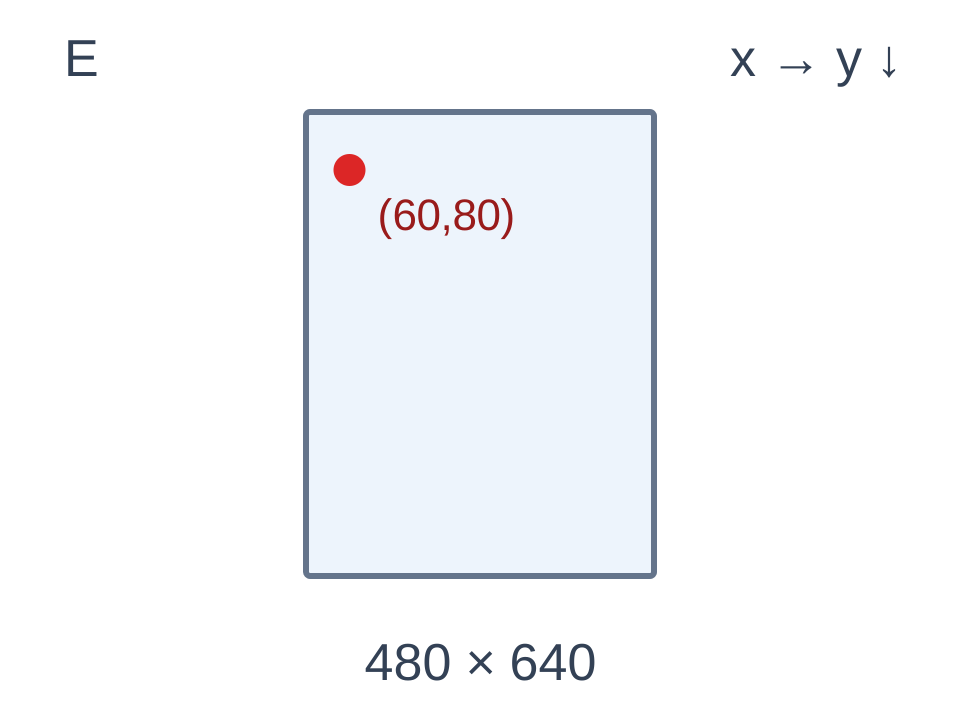
480×640 · (60,80)
De rode stip stelt hetzelfde wiskundige punt voor. Elk paneel volgt de verhoudingen van zijn eigen afbeelding; de kadergrootte op het scherm is geen maat om pixelafmetingen te vergelijken. Dit zijn diagrammen met continue randcoördinaten, geen detectieresultaten van een apparaat.
Dit zijn coördinaten met een doorlopende rand, dus voor rotatie wordt hoogte minus y gebruikt. Discrete pixelindexcode omvat in plaats daarvan hoogte minus 1 min y; de conventies kunnen niet rechtstreeks worden gemengd. Raadpleeg de officiële Android Matrix-documentatie en controleer de matrixsamenstelling aan de hand van het daadwerkelijke input/output-contract.
officiële Android Matrix-documentatie
Het scheiden van geometrische controles en apparaatverificatie
Controleer hoeken, het midden, asymmetrische punten en rechthoeken die de grenzen van het bijsnijden van afbeeldingen overschrijden om de volgorde, grenzen en omgekeerde transformaties te verifiëren. Transformeer alle vier de rechthoekige hoeken en bereken de omsluitende rechthoek opnieuw. Controleer na geometrische controles de oriëntatie van de sensor, de spiegeling van de camera aan de voor- en achterzijde, de schaling van de voorvertoning en de schermrotatie op het doelapparaat. Geometriecontroles stellen geen gedrag van de verwerkingsketen in realtime of stabiliteit op de lange termijn vast.
Het Chineestalige RK3588 offline visie SDK-projectrapport biedt rechthoeken voor gezichtsdetectie, oriëntatiepunten en oriëntatie. De openbare basislijn maakt gebruik van YuNet CPU-detectie. Het omvat geen identiteitsherkenning of gemeten NPU-prestaties. Bied oriëntatie-gemarkeerde afbeeldingen, apparaatinformatie en indeling van de voorvertoning via de Chineestalige RK3588 Android-aanpassingsservice om coördinaatinterfaces en doelapparaatintegratie te definiëren.
Chineestalige RK3588 offline visie SDK projectrapport · Chineestalige RK3588 Android-aanpassingsservice

 Online

 Telefoon

 WeChat



 terug naar boven
Projectfeedback