01
Przechwytywanie obrazu w podczerwieni
- Zrealizowany zakres prac
- Kamera SC3336 i oświetlenie podczerwone
- Zrealizowane wyniki
- Wyświetlanie obrazu na żywo
Odniesienie do wbudowanego terminala wizyjnego
Obudowa i struktura wewnętrzna, algorytm skali szarości w podczerwieni, wbudowana aplikacja i narzędzie do parametryzacji RS485 zostały opracowane do oceny stanu w oparciu o obraz w zapylonych środowiskach przemysłowych. Akwizycja, ocena, wyświetlanie na żywo i wyjście sterujące zostały zintegrowane w terminalu RV1126.
STRESZCZENIE SPRAWY
Przemysłowy terminal wizyjny, który łączy w jednym urządzeniu detekcję podczerwieni, pełnoekranowe podejmowanie decyzji w skali szarości, lokalne wyświetlanie stanu, parametryzację RS485 i wyjście sterujące.
PRZYPADEK DETAIL
Projekt obejmuje projekt terminala, obrazowanie w podczerwieni, przetwarzanie w skali szarości, oprogramowanie wbudowane, komunikację w terenie i narzędzie do parametryzacji.
Kamera SC3336 rejestruje obraz systemu. RV1126 oblicza średnią wartość szarości pełnego obrazu i porównuje ją z wartością progową. Wyświetlacz 480×480 pokazuje obraz na żywo, aktualną wartość szarości, wartość progową i NORMALNY/ALARM. Wartości progowe są odbierane przez RS485 i wyprowadzane są wartości sterujące zależne od stanu.
Obudowa, rozmieszczenie komponentów, algorytm, komunikacja i towarzyszące narzędzia zostały dostosowane do wspólnego celu terminala.
Kształt terminala, hierarchia informacji z przodu, obraz startowy i widok stanu zostały zaprojektowane tak, aby obraz, wartość szarości, wartość progowa i operacja były widoczne razem.
Kamera, oświetlenie podczerwone, wyświetlacz 480×480, płyta procesorowa i RS485 zostały zintegrowane z uwzględnieniem pola widzenia, okablowania i montażu.
Średnia wartość szarości pełnego obrazu jest obliczana lokalnie; konfigurowalny próg generuje NORMALNY lub ALARM, a zmiany stanu są rejestrowane.
Linux, SC3336, wyświetlacz na żywo, UART3/RS485, autostart i aplikacja zostały zintegrowane w jeden proces.
Aplikacja systemu Windows zapisuje próg, odbiera informację zwrotną od urządzenia i zapisuje prawidłową wartość w terminalu.
Przechwytywanie, podejmowanie decyzji, wyświetlanie, parametry i dane wyjściowe kontroli zostały połączone z programami wersjonowanymi i artefaktami wdrażania.
Ścieżka danych prowadzi z kamery poprzez obliczenie wartości szarości i porównanie progów do wyświetlacza, wyjścia sterującego i przechowywania parametrów.
Terminal działa niezależnie w celu przechwytywania obrazu, oceny stanu, lokalnego wyświetlania i komunikacji szeregowej.
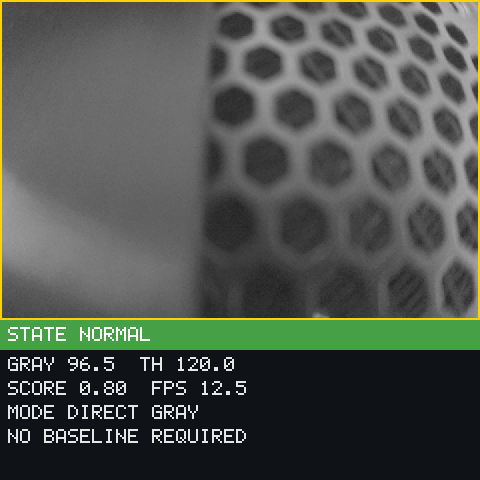
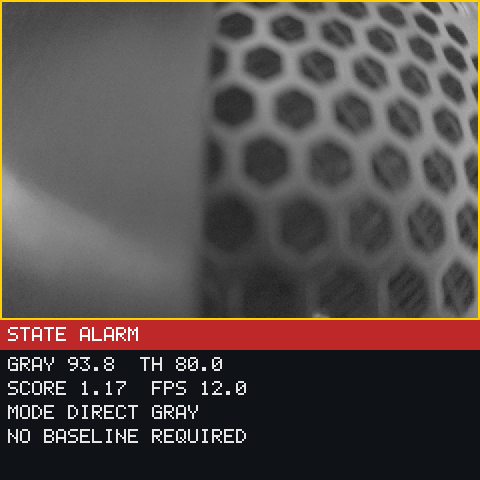
Akwizycja, obliczenia, decyzja, wyświetlanie i wyjście RS485 działają na terminalu bez chmury.
Obudowa, konstrukcja, kamera, oświetlenie, wyświetlacz, płyta, algorytm i interfejs podążają za ostatecznym celem.
Wartość progową można zmienić poprzez RS485, zgłosić to urządzenie i zapisać na stałe.
Wbudowany program, konfiguracja systemu, narzędzia Windows i wersjonowane artefakty odpowiadają sobie nawzajem.
W zestawie znajduje się obudowa i konstrukcja, połączenie SC3336, algorytm uśredniania pełnoekranowego, wyświetlacz 480×480, UART3/RS485, narzędzie do parametryzacji i wbudowana aplikacja.
Średnia wartość szarości jest porównywana z wartością progową; NORMALNY/ALARM aktualizuje jednocześnie wyświetlacz i wyjście RS485.
Tak. Narzędzie Windows zapisuje go, jest natychmiast używany i zachowywany po ponownym uruchomieniu.
Do oceny obrazu pyłu, monitorowania skali szarości w podczerwieni, obserwacji w pomieszczeniach, alarmów offline i sprzężonych terminali wizyjnych RS485.
SCENARIUSZE ZASTOSOWANIA
Do projektów systemów wbudowanych, które wymagają wartości szarości obrazu jako charakterystyki stanu, a także lokalnego wyświetlania i komunikacji przemysłowej.
Zmiany wartości szarości w podczerwieni zapewniają sygnał urządzenia oparty na progach w stałej perspektywie.
Obraz na żywo, wartość szarości, wartość progowa i stan są wyświetlane razem na miejscu.
Kompaktowy lokalny punkt ogniskowy do zamkniętych komór, rur i obszarów wewnętrznych.
Lokalne przetwarzanie obrazu i wyświetlanie statusu bez połączenia z chmurą.
Parametry i wartości kontrolne są integrowane z istniejącymi sieciami szeregowymi.
Kamera, wyświetlacz, algorytm i komunikacja uzupełniają maszyny jako moduł.

 W Internecie

 Telefon

 WeChat



 z powrotem na górę