Descrição do módulo
Para alinhar os quadros de detecção de rosto à visualização, primeiro restaure as coordenadas acordadas da imagem original. Depois aplique corte, rotação, espelhamento e escala conforme a cadeia real, incluindo os deslocamentos de exibição. O exemplo usa corte, rotação horária, espelhamento horizontal e ampliação; essa ordem não é universal para todos os dispositivos.
Um quadro deslocado ou invertido não comprova uma falha do detector. Esta página descreve as entradas do módulo, um exemplo matemático e métodos de verificação; não anuncia uma nova versão do SDK.
Campos para a interface do módulo
Deslize a tabela horizontalmente para visualizar todas as colunas.
| Objeto | Campos obrigatórios | Objetivo |
|---|---|---|
| Entrada de detecção | Tamanhos originais e de entrada do detector, escala de pré-processamento ou preenchimento | Restaure as saídas do modelo para as coordenadas da imagem original acordadas |
| Corte e orientação | Retângulo de corte da imagem original, ângulo e direção de rotação, posição do espelho na sequência | Defina a região de transformação e a ordem de operação |
| Região de visualização | Área visível, modo de escala, deslocamento de exibição e orientação real | Distinguir preenchimento e corte, exibição de imagem completa e preenchimento |
| Saída e rastreabilidade | Caixas, pontos de referência, carimbos de data/hora, identificadores de quadros e versão de configuração de transformação | Associe os resultados ao quadro e configuração corretos |
Exponha as caixas originais, cinco pontos de referência e visualize a sobreposição separadamente. Se o pré-processamento do modelo usou preenchimento ou redimensionamento, desfaça-o antes da transformação de visualização acordada. Transforme todos os cantos da caixa em vez de apenas o centro.
Um exemplo de orientação verificável manualmente
Este é um exemplo matemático, não uma medição de dispositivo. Use coordenadas de aresta contínua com a origem no canto superior esquerdo, x para a direita e y para baixo. Corte uma imagem 640×480 de (80,40) com tamanho 320×240. O ponto original (120,70) torna-se (40,30) após subtrair a origem da coordenada da imagem recortada. Gire 90 graus no sentido horário: (240−30,40)=(210,40), com novo tamanho 240×320. Espelhe horizontalmente: (240−210,40)=(30,40). Dimensione em 2 sem deslocamento adicionado: o ponto de exibição está (60,80) em uma região de 480×640.
A · Imagem original
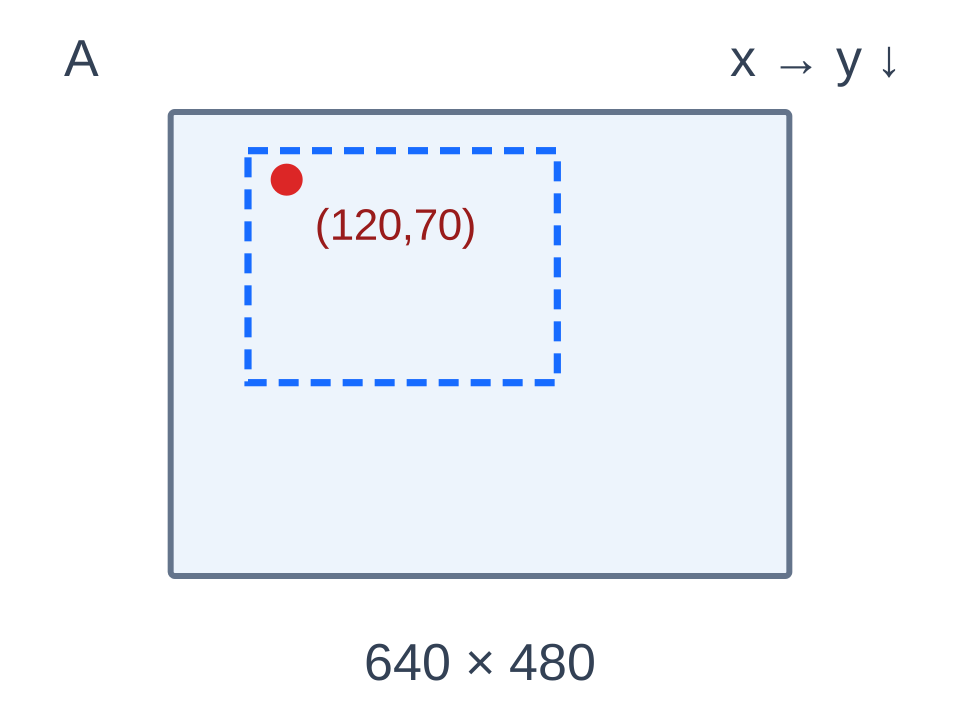
640×480 · (120,70)
B · Após o corte
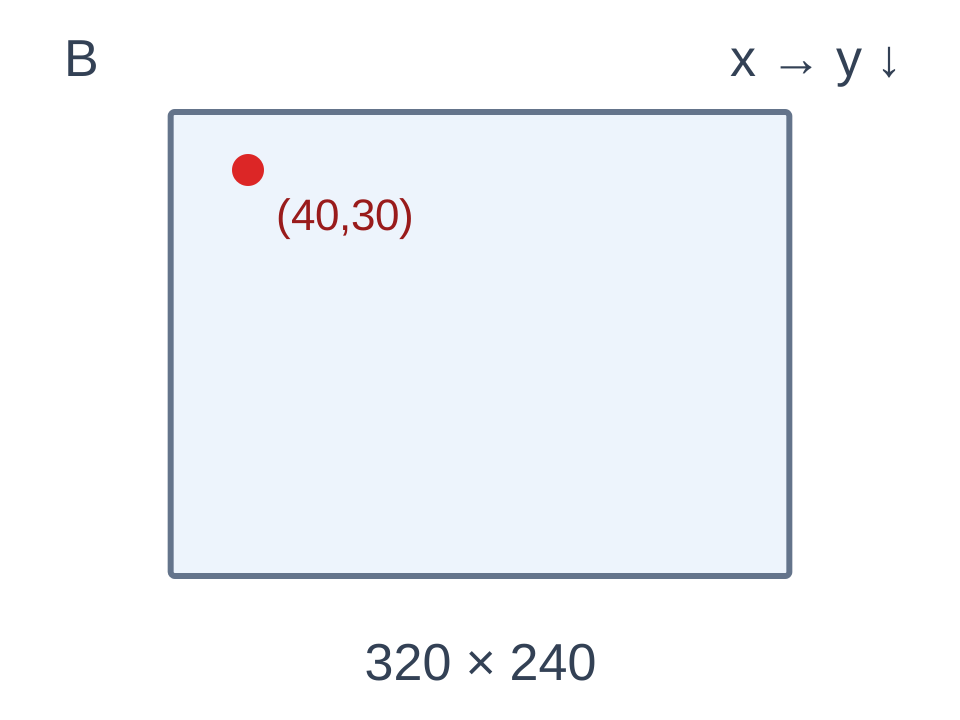
320×240 · (40,30)
C · Rotação horária de 90°
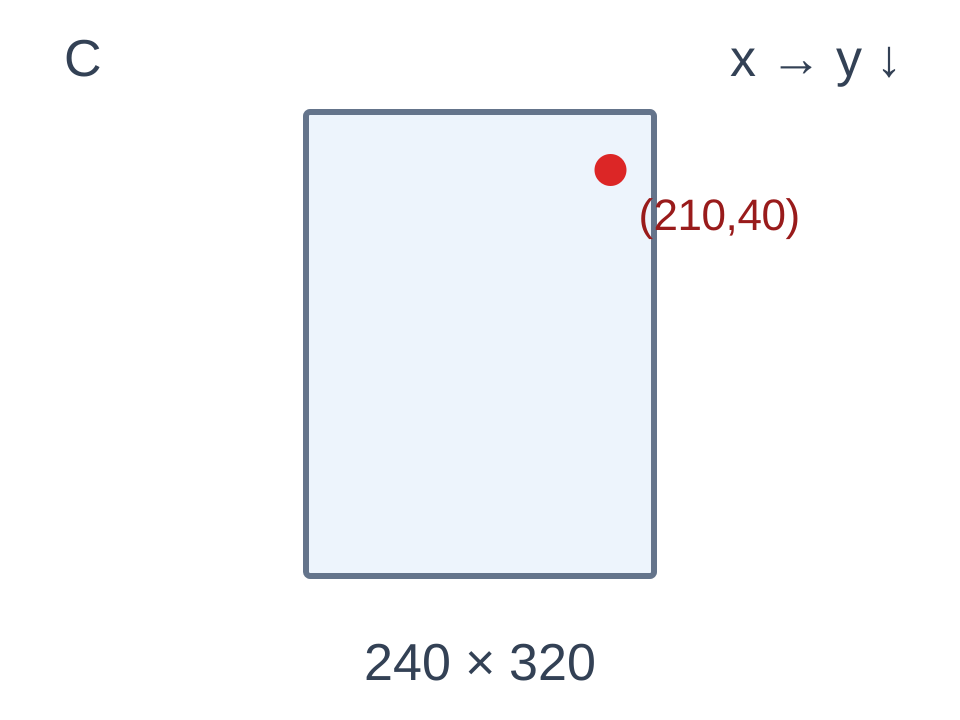
240×320 · (210,40)
D · Espelhamento horizontal
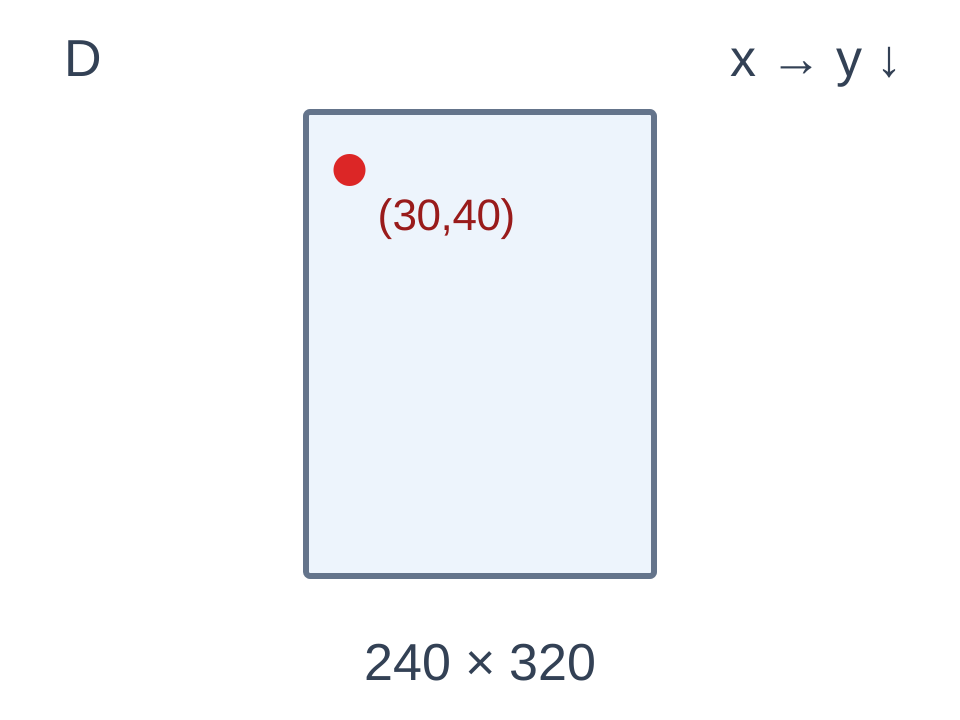
240×320 · (30,40)
E · Ampliação por 2
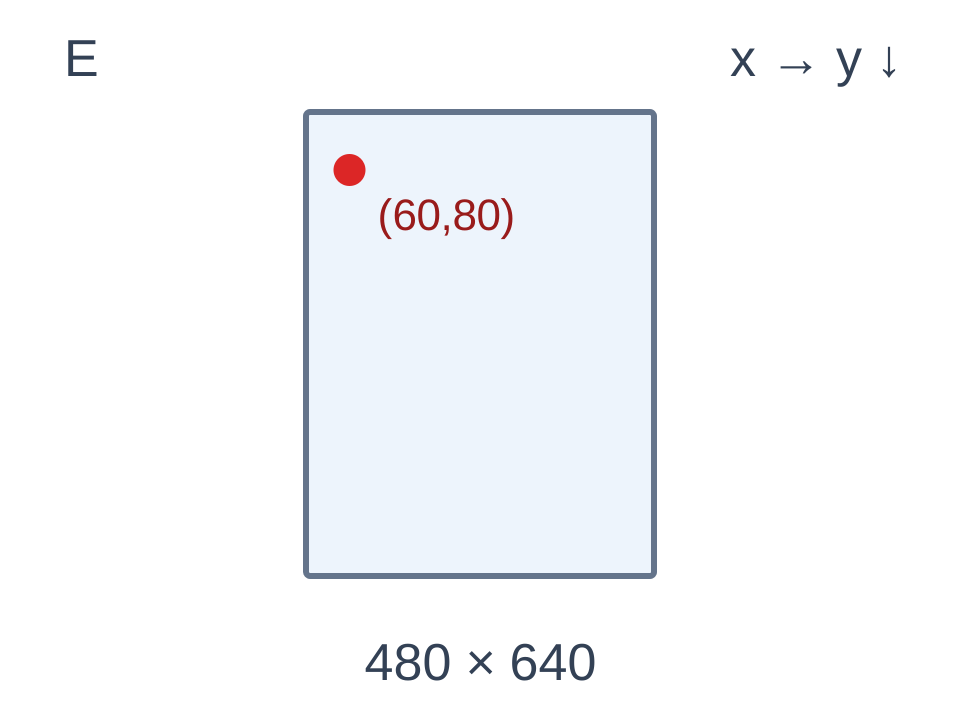
480×640 · (60,80)
O ponto vermelho representa o mesmo ponto matemático. Cada painel mantém as proporções da própria imagem; os tamanhos dos quadros na tela não servem para comparar dimensões em pixels. São diagramas de coordenadas de borda contínua, não resultados de detecção em um dispositivo.
Estas são coordenadas de borda contínua, então a rotação usa altura menos y. Em vez disso, o código discreto de índice de pixels envolve altura menos 1 menos y; as convenções não podem ser misturadas diretamente. Consulte a documentação oficial da matriz Android e verifique a composição da matriz em relação ao contrato real de entrada/saída.
Documentação oficial da matriz Android
Separando verificações geométricas da verificação de dispositivos
Verifique os cantos, o centro, os pontos assimétricos e os retângulos que cruzam os limites do corte da imagem para verificar a ordem, os limites e as transformações inversas. Transforme todos os quatro cantos do retângulo e recalcule a caixa envolvente. Após verificações geométricas, verifique a orientação do sensor, o espelhamento da câmera frontal/traseira, o dimensionamento da visualização e a rotação da tela no dispositivo de destino. As verificações de geometria não estabelecem o comportamento do cadeia de processamento em tempo real ou a estabilidade a longo prazo.
O relatório do projeto RK3588 de visão offline SDK em chinês fornece retângulos de detecção de rosto, pontos de referência e orientação. A linha de base pública usa a detecção YuNet CPU. Não inclui reconhecimento de identidade ou desempenho medido do NPU. Forneça imagens marcadas com orientação, informações do dispositivo e layouts de visualização por meio do serviço de adaptação RK3588 Android no idioma chinês para definir interfaces de coordenadas e integração do dispositivo de destino.
Relatório do projeto SDK de visão offline RK3588 em chinês · Serviço de adaptação RK3588 Android em chinês

 Online

 Telefone

 WeChat



 voltar ao topo