Описание модуля
Чтобы совместить рамки обнаруженных лиц с предпросмотром, сначала переведите выход детектора в согласованные координаты исходного изображения. Затем примените обрезку, поворот, отражение и масштабирование согласно реальной цепочке обработки, учитывая смещение отображения. В примере используются обрезка, поворот по часовой стрелке, горизонтальное отражение и увеличение; этот порядок не является универсальным для всех устройств.
Смещение или отражение рамки само по себе не доказывает ошибку детектора. Страница описывает входы модуля, математический пример и методы проверки, а не выпуск новой версии SDK.
Поля для интерфейса модуля
Проведите таблицу по горизонтали, чтобы просмотреть все столбцы.
| Объект | Обязательные поля | Цель |
|---|---|---|
| Вход обнаружения | Исходные размеры и размеры входных данных детектора, масштаб предварительной обработки или заполнение | Восстановите выходные данные модели до согласованных координат исходного изображения. |
| Обрезка и ориентация | Прямоугольник обрезки исходного изображения, угол и направление поворота, зеркальное положение в эпизоде | Определите область преобразования и порядок действий. |
| Область предварительного просмотра | Видимая область, режим масштабирования, смещение дисплея и фактическая ориентация | Различайте заливку и обрезку, отображение полного изображения и заполнение. |
| Выход и отслеживаемость | Рамки, ориентиры, временные метки, идентификаторы кадров и версия конфигурации преобразования. | Свяжите результаты с нужным кадром и конфигурацией |
Отдельно выставьте исходные рамки, пять ориентиров и наложение предварительного просмотра. Если при предварительной обработке модели использовалось дополнение или изменение размера, отмените это до согласованного преобразования предварительного просмотра. Трансформируйте все углы рамки, а не только центр.
Пример ориентации, проверяемый вручную
Это математический пример, а не измерение устройства. Используйте координаты с непрерывным краем: начало координат вверху слева, x вправо и y вниз. Обрежьте изображение 640×480 из (80,40) размером 320×240. Исходная точка (120,70) становится (40,30) после вычитания начала координат обрезанного изображения. Поворот на 90 градусов по часовой стрелке: (240−30,40)=(210,40), новый размер 240×320. Зеркально отразить по горизонтали: (240−210,40)=(30,40). Масштабируйте на 2 без добавления смещения: точка отображения (60,80) в области 480×640.
A · Исходное изображение
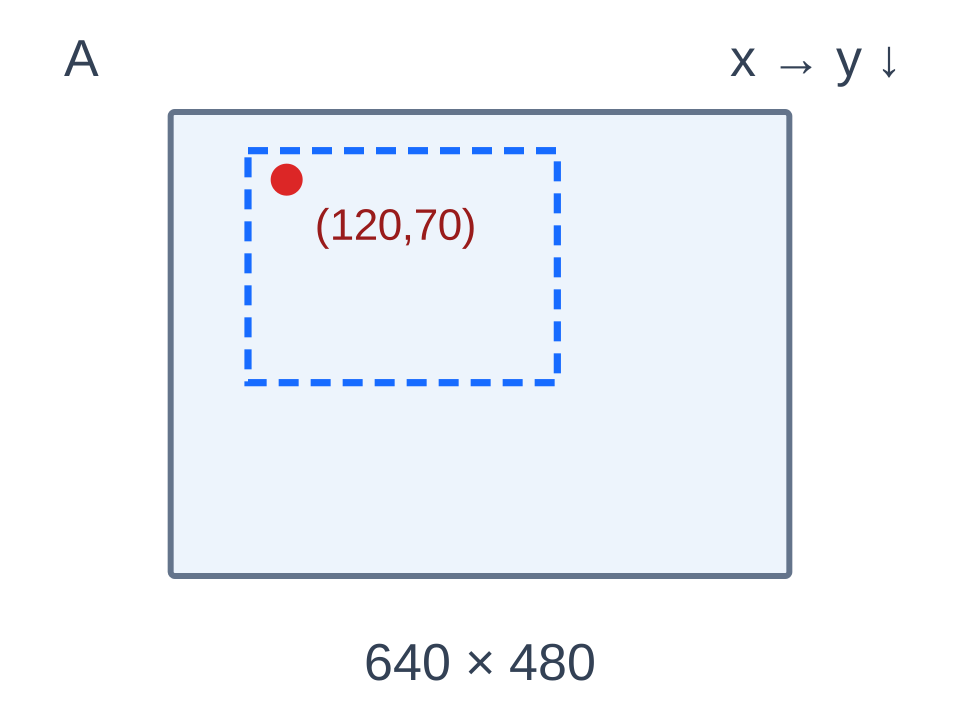
640×480 · (120,70)
B · После обрезки
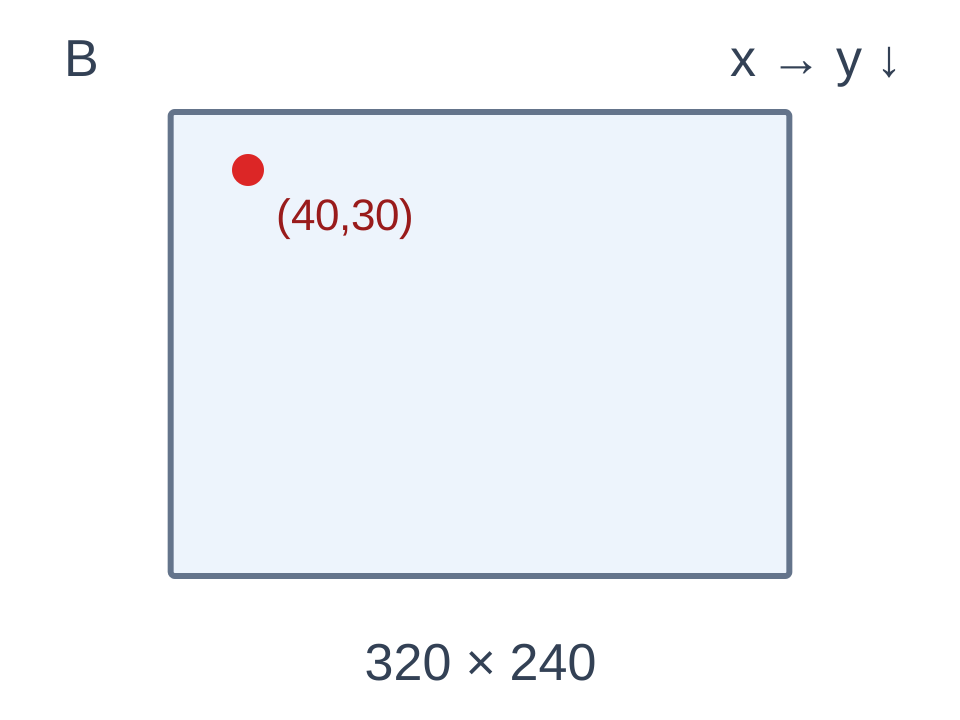
320×240 · (40,30)
C · Поворот на 90° по часовой стрелке
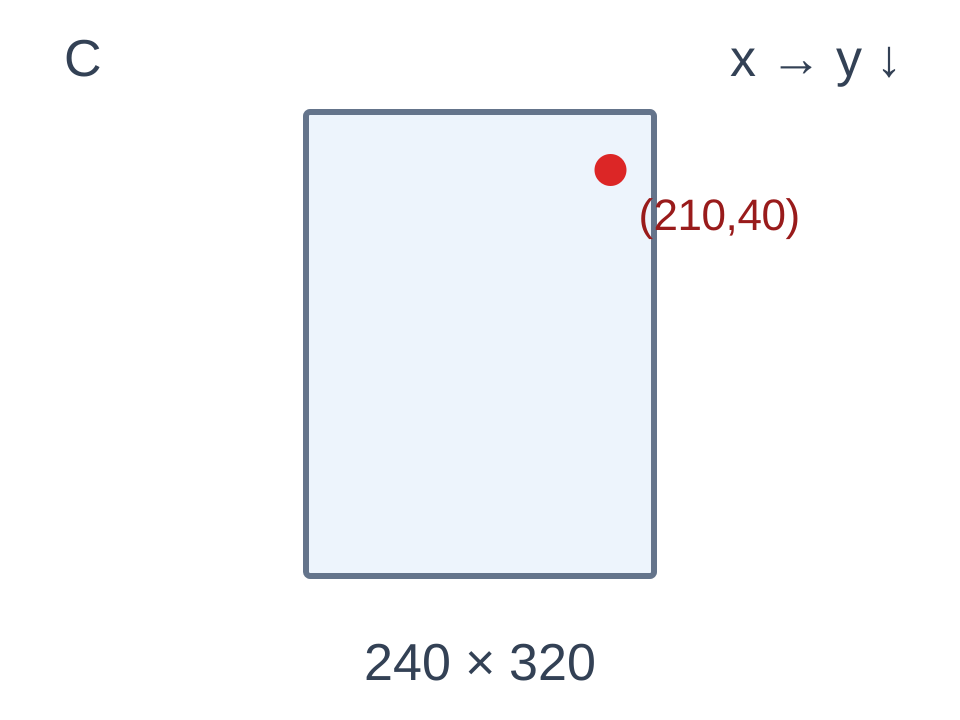
240×320 · (210,40)
D · После горизонтального отражения
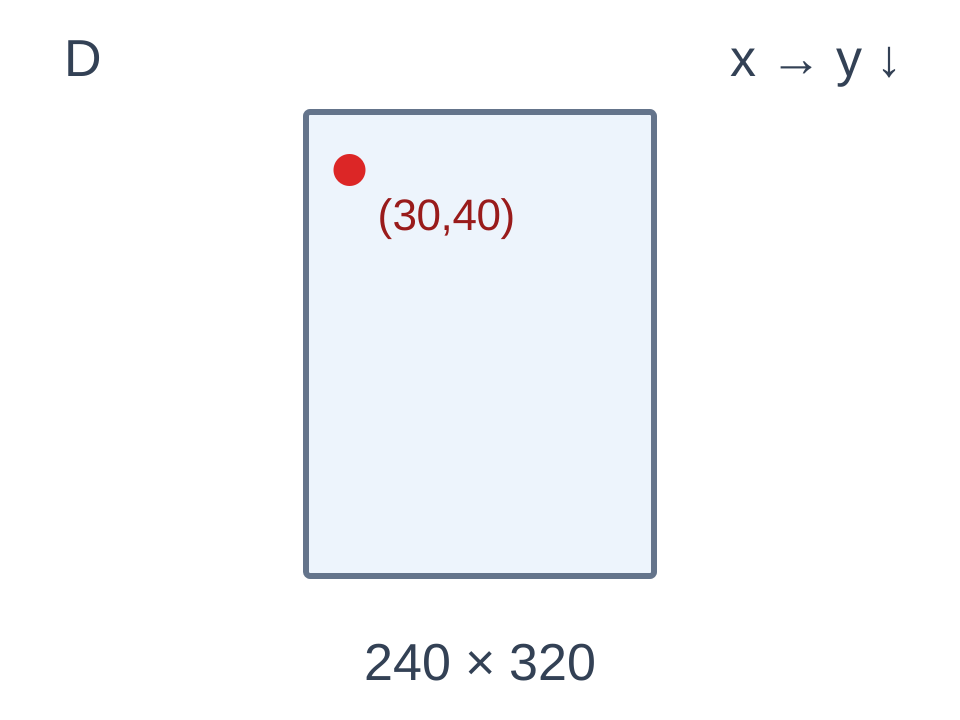
240×320 · (30,40)
E · После увеличения в 2 раза
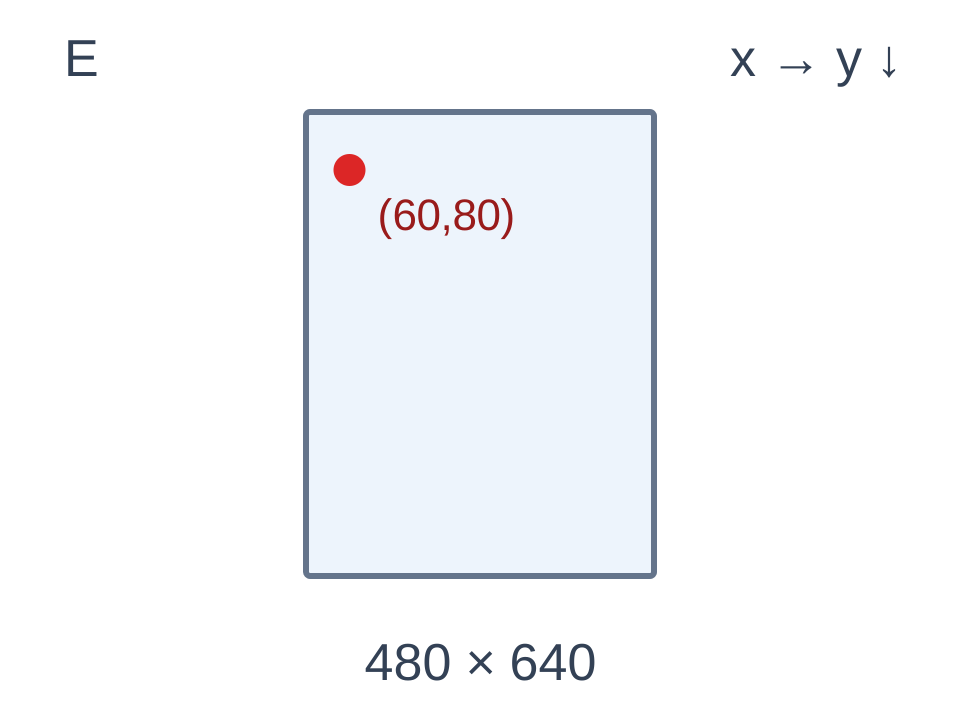
480×640 · (60,80)
Красная точка обозначает одну и ту же математическую точку. Каждый рисунок сохраняет пропорции своего изображения, поэтому размеры рамок на экране нельзя использовать для сравнения размеров в пикселях. Это схемы непрерывных координат границ, а не результаты детекции на устройстве.
Это координаты непрерывного края, поэтому при вращении используется высота минус y. Вместо этого код дискретного индекса пикселей включает высоту минус 1 минус y; конвенции нельзя смешивать напрямую. Обратитесь к официальной документации по матрице Android и проверьте состав матрицы на соответствие фактическому контракту ввода/вывода.
официальная документация по матрице Android
Отделение геометрических проверок от проверки устройства
Проверьте углы, центр, асимметричные точки и прямоугольники, пересекающие границы обрезки изображения, чтобы проверить порядок, границы и обратные преобразования. Преобразуйте все четыре угла прямоугольника и пересчитайте границы ограничивающего прямоугольника. После геометрических проверок проверьте ориентацию датчика, зеркальное отображение передней и задней камер, масштаб предварительного просмотра и поворот экрана на целевом устройстве. Проверка геометрии не позволяет установить поведение цепочки обработки в реальном времени или её долговременную стабильность.
В отчёте о проекте автономного SDK компьютерного зрения для RK3588 на китайском языке описаны прямоугольники обнаруженных лиц, ключевые точки и ориентация. Опубликованная базовая версия использует YuNet на CPU. Она не включает распознавание личности и результаты измерения производительности NPU. Для согласования интерфейсов координат и интеграции на целевом устройстве предоставьте изображения с отметками ориентации, сведения об устройстве и схему предварительного просмотра через страницу услуги адаптации RK3588 Android на китайском языке.
Автономное видение RK3588 на китайском языке Отчет о проекте SDK · Служба адаптации RK3588 Android на китайском языке

 Онлайн

 Телефон

 WeChat



 вернуться наверх