คำอธิบายโมดูล
การจัดกรอบตรวจจับใบหน้าให้ตรงกับภาพตัวอย่าง ต้องแปลงผลตรวจจับกลับเป็นพิกัดภาพต้นฉบับตามที่ตกลงก่อน แล้วจึงครอบตัด หมุน สะท้อน และปรับขนาดตามลำดับประมวลผลจริง โดยรวมค่าชดเชยตำแหน่งแสดงผลด้วย ตัวอย่างนี้ใช้ลำดับครอบตัด หมุนตามเข็มนาฬิกา สะท้อนแนวนอน และขยาย ซึ่งไม่ใช่ลำดับตายตัวสำหรับทุกอุปกรณ์
กรอบที่เลื่อนหรือกลับด้านเพียงอย่างเดียวยังไม่ยืนยันว่าตัวตรวจจับผิดพลาด หน้านี้อธิบายอินพุตโมดูล ตัวอย่างทางคณิตศาสตร์ และวิธีตรวจสอบ ไม่ใช่ประกาศ SDKรุ่นใหม่
ฟิลด์สำหรับอินเทอร์เฟซของโมดูล
ปัดตารางในแนวนอนเพื่อดูคอลัมน์ทั้งหมด
| วัตถุ | ช่องที่ต้องกรอก | วัตถุประสงค์ |
|---|---|---|
| อินพุตการตรวจจับ | ขนาดดั้งเดิมและขนาดอินพุตของตัวตรวจจับ สเกลหรือช่องว่างในการประมวลผลล่วงหน้า | คืนค่าเอาต์พุตของโมเดลไปยังพิกัดรูปภาพต้นฉบับที่ตกลงกันไว้ |
| ครอบตัดและการวางแนว | สี่เหลี่ยมครอบตัดรูปภาพต้นฉบับ มุมและทิศทางการหมุน ตำแหน่งการสะท้อนแนวนอนตามลำดับ | กำหนดขอบเขตการเปลี่ยนแปลงและลำดับการดำเนินการ |
| พื้นที่แสดงตัวอย่าง | พื้นที่ที่มองเห็น โหมดการปรับขนาด ออฟเซ็ตการแสดงผล และการวางแนวตามจริง | แยกแยะความแตกต่างระหว่างการเติมและครอบตัด การแสดงภาพที่สมบูรณ์ และช่องว่างภายใน |
| เอาต์พุตและการตรวจสอบย้อนกลับ | กล่อง จุดสังเกต การประทับเวลา ตัวระบุเฟรม และเวอร์ชันการกำหนดค่าการแปลง | เชื่อมโยงผลลัพธ์กับเฟรมและการกำหนดค่าที่ถูกต้อง |
เปิดเผยกล่องดั้งเดิม จุดสำคัญบนใบหน้า 5 จุด และดูตัวอย่างภาพซ้อนทับแยกกัน หากโมเดลที่ประมวลผลล่วงหน้าใช้การเสริมหรือการปรับขนาด ให้เลิกทำก่อนการแปลงการแสดงตัวอย่างที่ตกลงกัน แปลงมุมกล่องทั้งหมดแทนที่จะเปลี่ยนเฉพาะจุดกึ่งกลาง
ตัวอย่างการวางแนวที่ตรวจสอบได้ด้วยมือ
นี่เป็นตัวอย่างทางคณิตศาสตร์ ไม่ใช่การวัดอุปกรณ์ ใช้พิกัดขอบต่อเนื่องโดยมีจุดเริ่มต้นที่ด้านซ้ายบน x ไปทางขวาและ y ลง ครอบตัดรูปภาพขนาด 640×480 จาก (80,40) ด้วยขนาด 320×240 จุดเดิม (120,70) จะกลายเป็น (40,30) หลังจากลบจุดกำเนิดพิกัดของรูปภาพที่ครอบตัด หมุน 90 องศาตามเข็มนาฬิกา: (240−30,40)=(210,40) โดยมีขนาดใหม่ 240×320 สะท้อนภาพในแนวนอน: (240−210,40)=(30,40) ปรับขนาดเป็น 2 โดยไม่มีออฟเซ็ตเพิ่มเติม: จุดแสดงผลคือ (60,80) ในพื้นที่ 480×640
A · ภาพต้นฉบับ
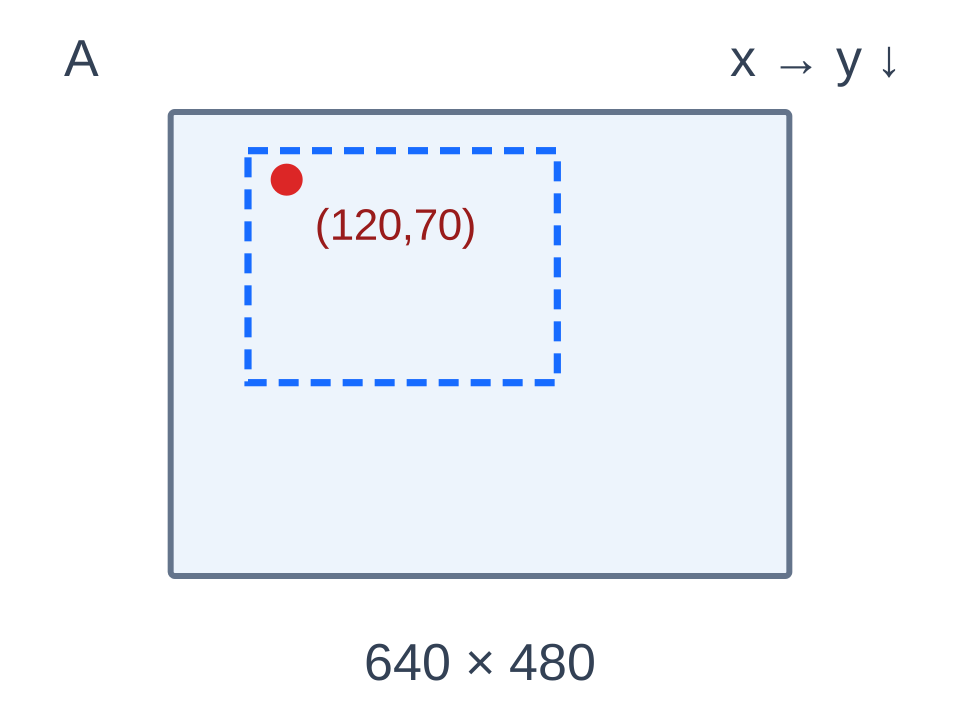
640×480 · (120,70)
B · หลังครอบตัด
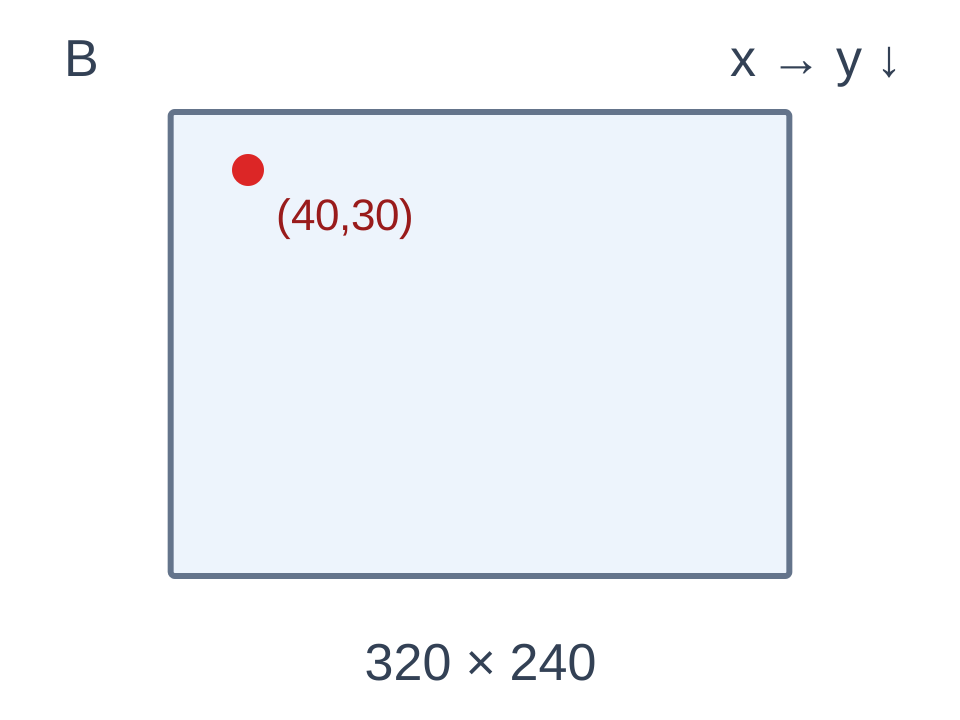
320×240 · (40,30)
C · หมุนตามเข็มนาฬิกา 90°
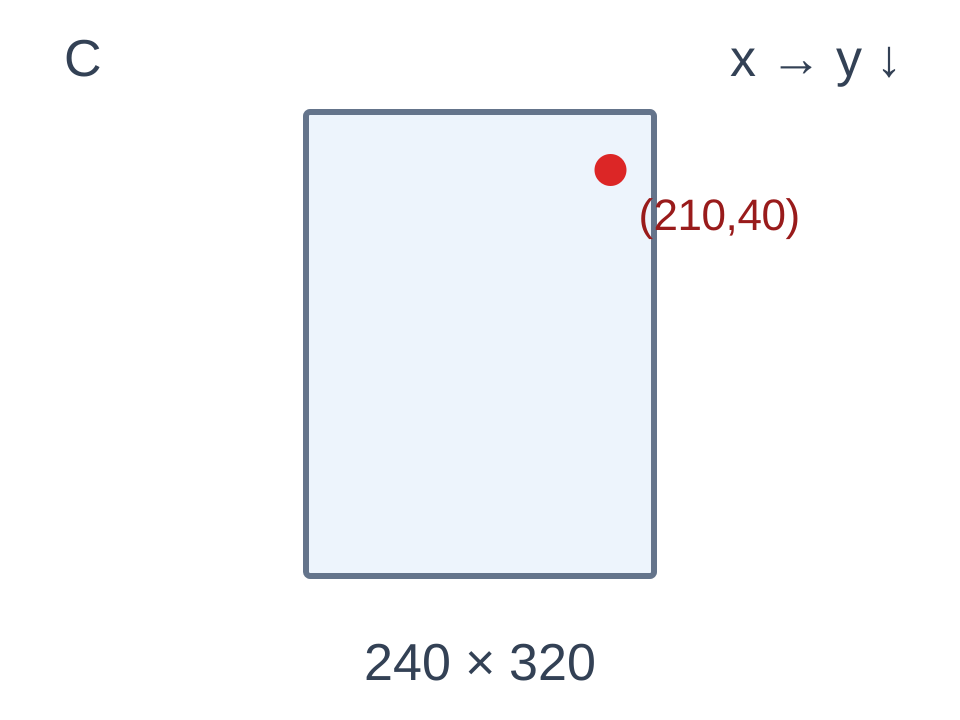
240×320 · (210,40)
D · หลังสะท้อนแนวนอน
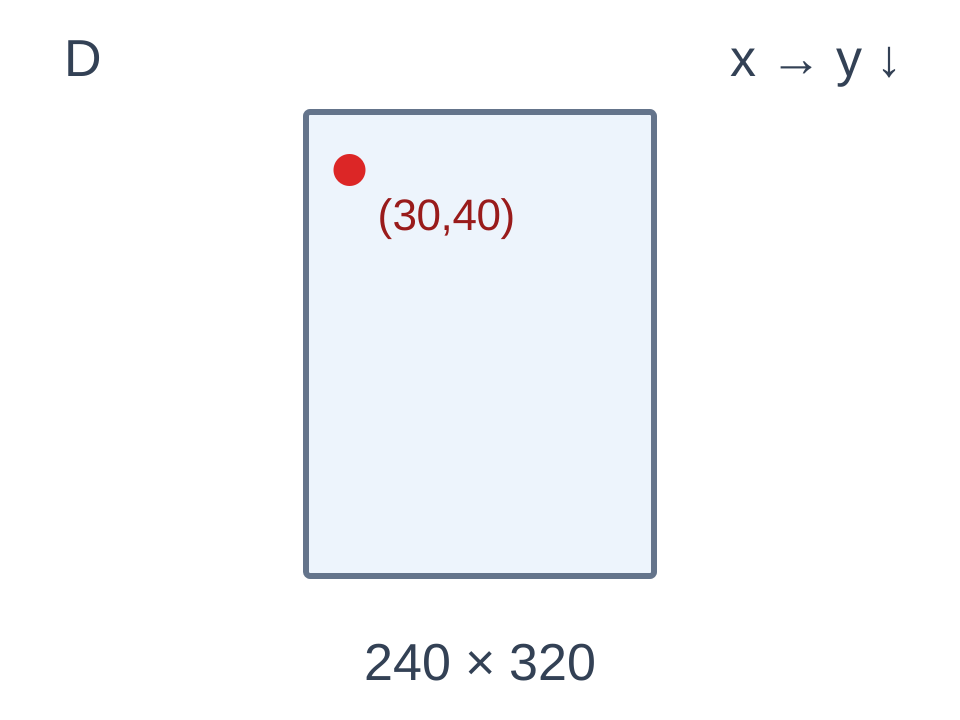
240×320 · (30,40)
E · หลังขยาย2เท่า
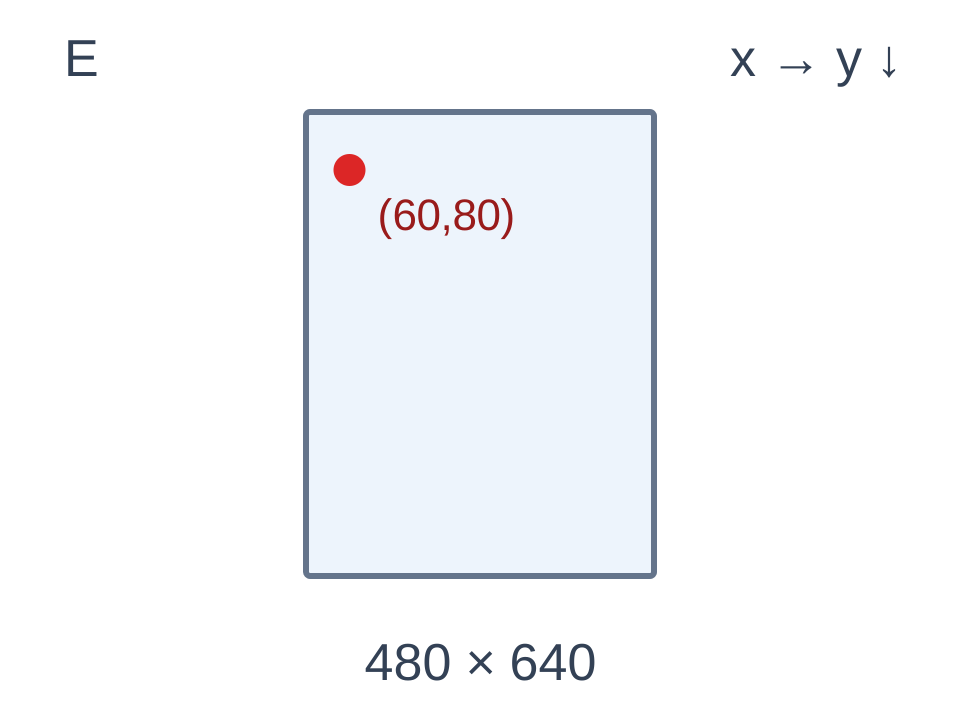
480×640 · (60,80)
จุดสีแดงแทนจุดทางคณิตศาสตร์เดียวกัน แต่ละภาพวาดตามสัดส่วนของขนาดภาพนั้น จึงใช้ความยาวกรอบบนหน้าจอเปรียบเทียบจำนวนพิกเซลไม่ได้ นี่คือแผนภาพพิกัดขอบต่อเนื่อง ไม่ใช่ผลตรวจจับจากอุปกรณ์จริง
พิกัดเหล่านี้เป็นพิกัดขอบต่อเนื่อง ดังนั้นการหมุนจึงใช้ความสูงลบ y รหัสดัชนีพิกเซลแบบแยกจะเกี่ยวข้องกับความสูงลบ 1 ลบ y; ข้อตกลงของระบบพิกัดไม่สามารถผสมโดยตรงได้ ศึกษาเอกสารประกอบอย่างเป็นทางการของ Android Matrix และตรวจสอบองค์ประกอบเมทริกซ์เทียบกับสัญญาอินพุต/เอาท์พุตจริง
เอกสารอย่างเป็นทางการของ Android Matrix
แยกการตรวจสอบทางเรขาคณิตออกจากการตรวจสอบอุปกรณ์
ตรวจสอบจุดมุม จุดกึ่งกลาง จุดที่ไม่สมมาตร และสี่เหลี่ยมที่ข้ามขอบเขตครอบตัด เพื่อยืนยันลำดับ ขอบเขต และการแปลงย้อนกลับ แปลงมุมทั้งสี่ของสี่เหลี่ยมแล้วคำนวณกรอบครอบใหม่ หลังผ่านการตรวจสอบทางเรขาคณิต ยังต้องตรวจทิศทางเซนเซอร์ การสะท้อนภาพของกล้องหน้าและกล้องหลัง การปรับขนาดภาพตัวอย่าง และการหมุนหน้าจอบนอุปกรณ์เป้าหมาย การตรวจสอบทางเรขาคณิตเพียงอย่างเดียวไม่ยืนยันการทำงานของสายประมวลผลแบบเรียลไทม์หรือความเสถียรระยะยาว
รายงานโครงการ RK3588 วิสัยทัศน์ออฟไลน์ SDK ภาษาจีนให้สี่เหลี่ยมการตรวจจับใบหน้า จุดสังเกต และการวางแนว ข้อมูลพื้นฐานสาธารณะใช้การตรวจจับ YuNet CPU ไม่รวมการจดจำข้อมูลประจำตัวหรือประสิทธิภาพ NPU ที่วัดได้ จัดเตรียมรูปภาพที่ทำเครื่องหมายการวางแนว ข้อมูลอุปกรณ์ และเค้าโครงตัวอย่างผ่านบริการการปรับ RK3588 Android ภาษาจีน เพื่อกำหนดอินเทอร์เฟซพิกัดและการรวมอุปกรณ์เป้าหมาย
รายงานโครงการ RK3588 วิสัยทัศน์ออฟไลน์ SDK ภาษาจีน · บริการปรับ RK3588 Android ภาษาจีน

 ออนไลน์

 โทรศัพท์

 WeChat



 กลับไปด้านบน
ข้อเสนอแนะของโครงการ