Modül açıklaması
Yüz algılama kutularını önizlemeyle hizalamak için önce algılayıcı çıktılarını kararlaştırılan özgün görüntü koordinatlarına geri dönüştürün. Ardından gerçek işleme zincirine göre kırpma, döndürme, aynalama ve önizleme ölçeğini, ekran ofsetleriyle birlikte uygulayın. Örnekte kırpma, saat yönünde döndürme, yatay aynalama ve büyütme sırası kullanılır; bu sıra tüm cihazlar için genel bir kural değildir.
Kaymış veya ters dönmüş bir kutu, tek başına algılayıcı hatasını kanıtlamaz. Bu sayfa modül girdilerini, matematiksel bir örneği ve doğrulama yöntemlerini açıklar; yeni bir SDK sürümü duyurusu değildir.
Modül arayüzü için alanlar
Tüm sütunları görüntülemek için tabloyu yatay olarak kaydırın.
| Nesne | Gerekli alanlar | Amaç |
|---|---|---|
| Algılama girişi | Orijinal ve dedektör giriş boyutları, ön işleme ölçeği veya dolgu | Model çıktılarını kararlaştırılan orijinal görüntü koordinatlarına geri yükleyin |
| Kırpma ve yönlendirme | Orijinal görüntü kırpma dikdörtgeni, dönüş açısı ve yönü, dizideki ayna konumu | Dönüşüm bölgesini ve işlem sırasını tanımlayın |
| Önizleme bölgesi | Görünür alan, ölçeklendirme modu, ekran ofseti ve gerçek yönlendirme | Doldur ve kırp, tam görüntü görüntüleme ve dolguyu ayırt edin |
| Çıktı ve izlenebilirlik | Kutular, yüz referans noktaları, zaman damgaları, çerçeve tanımlayıcıları ve dönüşüm yapılandırma sürümü | Sonuçları doğru çerçeve ve konfigürasyonla ilişkilendirin |
Orijinal kutuları, beş yüz referans noktasını ve ön izleme katmanını ayrı ayrı gösterin. Model ön işlemesinde dolgu veya yeniden boyutlandırma kullanıldıysa, kararlaştırılan önizleme dönüşümünden önce bunu geri alın. Yalnızca merkezi değil tüm kutu köşelerini dönüştürün.
Elle kontrol edilebilir bir yönlendirme örneği
Bu bir cihaz ölçümü değil, matematiksel bir örnektir. Başlangıç noktası sol üstte, x sağda ve y aşağıda olacak şekilde sürekli kenar koordinatlarını kullanın. (80,40)'tan 320×240 boyutunda bir 640×480 görüntüyü kırpın. Kırpılan görüntünün koordinat orijini çıkarıldıktan sonra orijinal nokta (120,70), (40,30) olur. Saat yönünde 90 derece döndürün: (240−30,40)=(210,40), yeni boyut 240×320 ile. Yatay olarak yansıtın: (240−210,40)=(30,40). İlave ofset olmadan 2'ye göre ölçeklendirin: görüntüleme noktası 480×640 bölgesinde (60,80)'dir.
A · Özgün görüntü
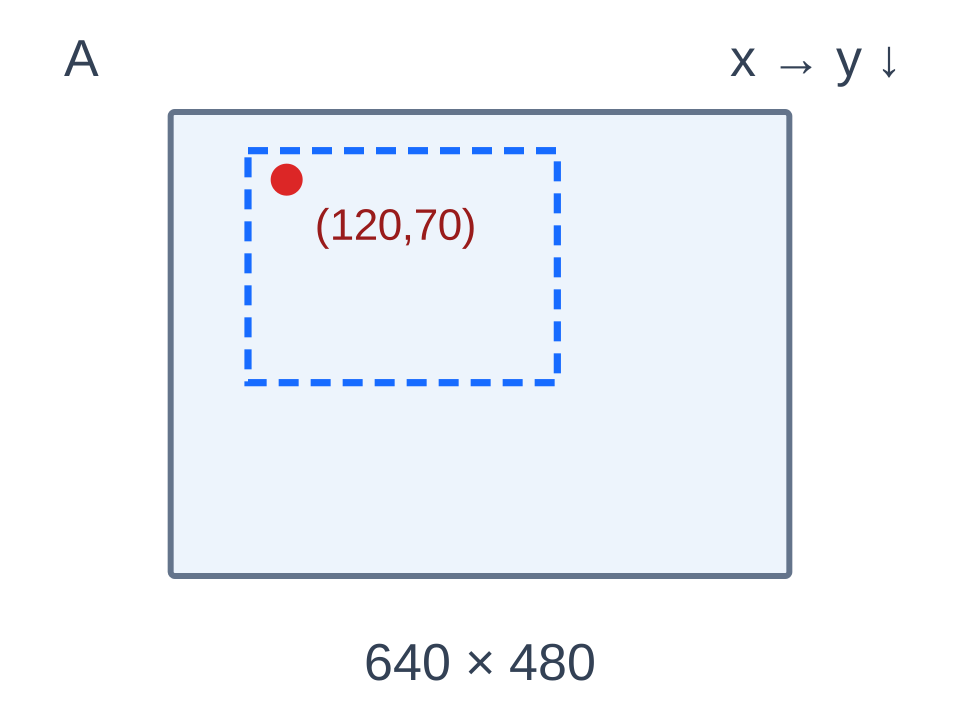
640×480 · (120,70)
B · Kırpma sonrası
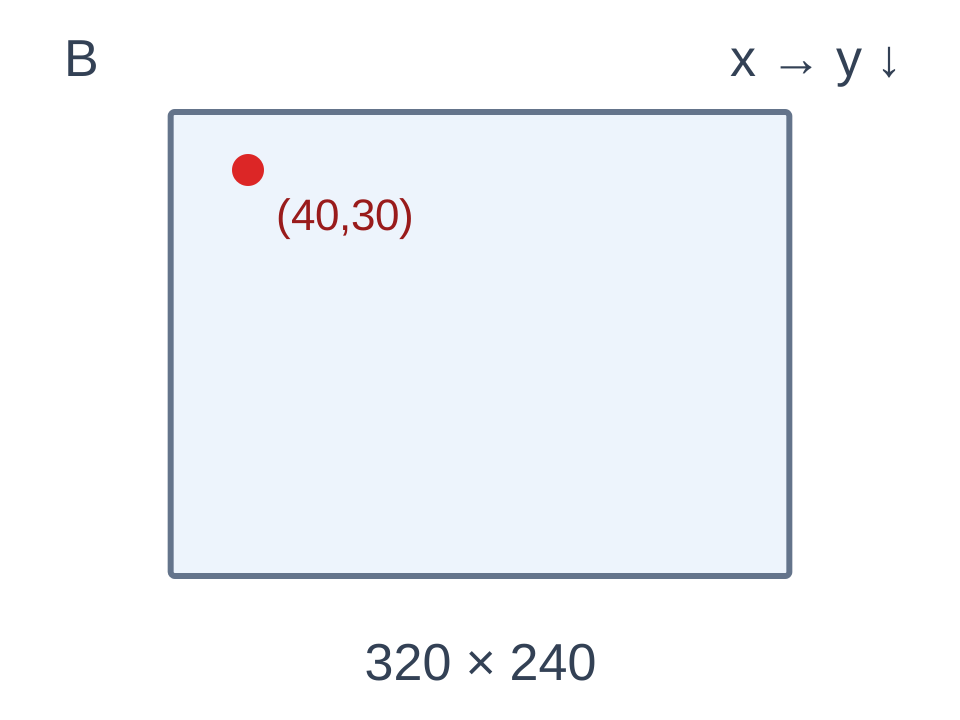
320×240 · (40,30)
C · Saat yönünde 90° dönüş
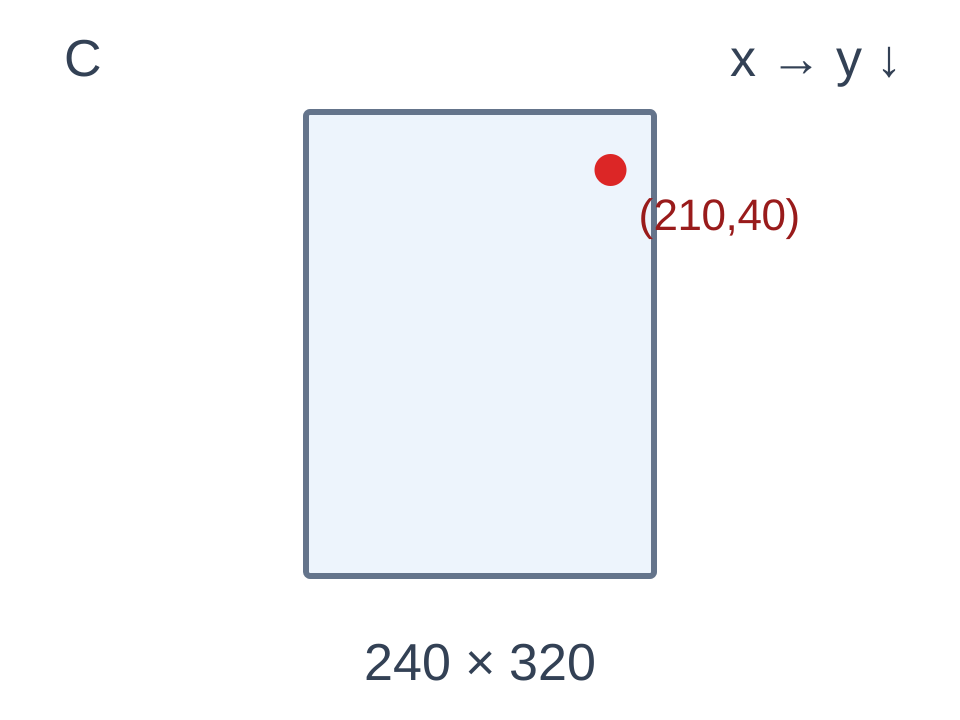
240×320 · (210,40)
D · Yatay aynalama sonrası
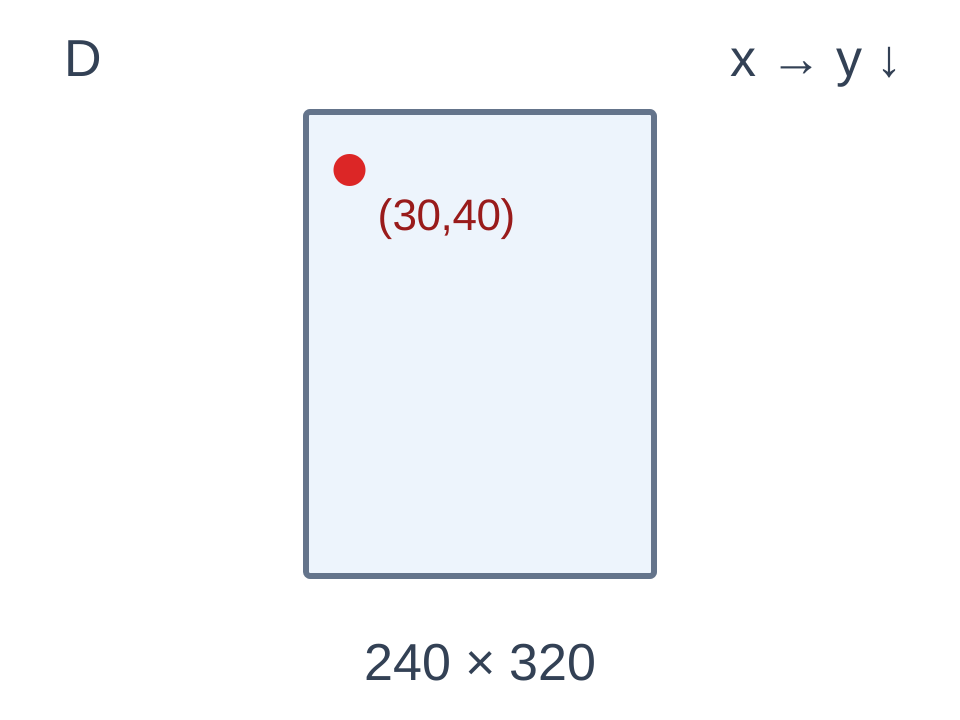
240×320 · (30,40)
E · 2 kat büyütme sonrası
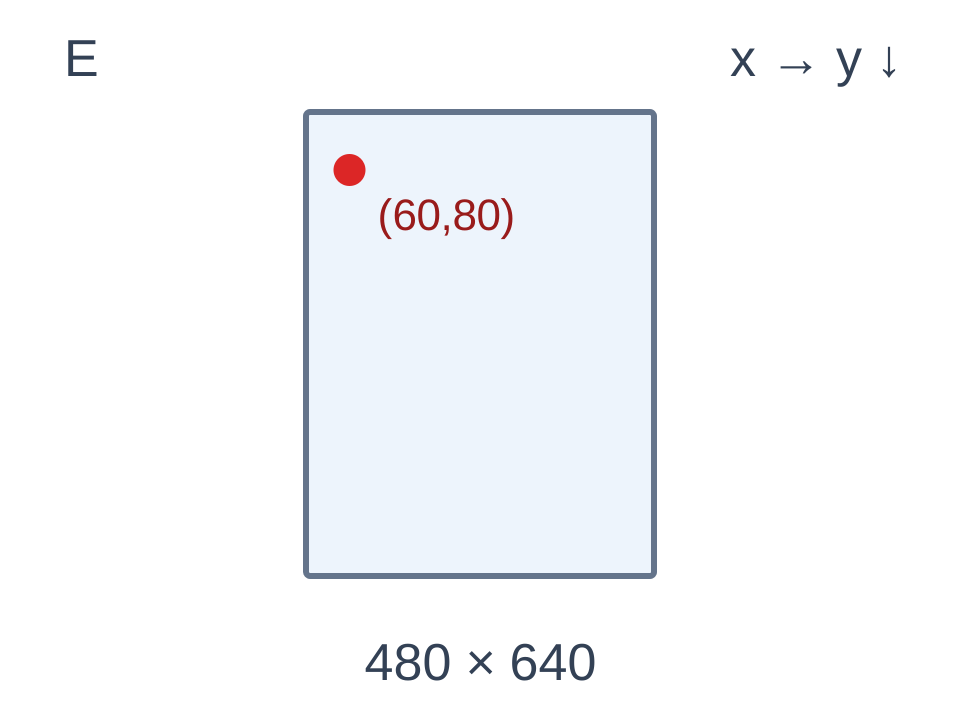
480×640 · (60,80)
Kırmızı nokta aynı matematiksel noktayı gösterir. Her panel kendi görüntüsünün oranlarına göre çizilmiştir; ekrandaki panel boyutları piksel boyutlarını karşılaştırmak için kullanılamaz. Bunlar sürekli sınır koordinatı şemalarıdır, gerçek cihaz algılama sonuçları değildir.
Bunlar sürekli kenar koordinatlarıdır, dolayısıyla dönüşte yükseklik eksi y kullanılır. Ayrık piksel indeksi kodu bunun yerine yükseklik eksi 1 eksi y'yi içerir; koordinat tanımları doğrudan karıştırılamaz. Resmi Android Matris belgelerine bakın ve matris kompozisyonunu gerçek girdi/çıktı sözleşmesine göre kontrol edin.
resmi Android Matris belgeleri
Geometrik kontrolleri cihaz doğrulamasından ayırma
Sırayı, sınırları ve ters dönüşümleri doğrulamak için köşeleri, merkezi, asimetrik noktaları ve görüntü kırpma sınırlarını geçen dikdörtgenleri kontrol edin. Dört dikdörtgen köşenin tamamını dönüştürün ve çevredeki kutuyu yeniden hesaplayın. Geometrik kontrollerden sonra hedef cihazda sensör yönelimini, ön/arka kamera yansıtmayı, önizleme ölçeklendirmesini ve ekran döndürmeyi doğrulayın. Geometri kontrolleri gerçek zamanlı işleme zinciri davranışını veya uzun vadeli kararlılığı sağlamaz.
Çince RK3588 çevrimdışı görüş SDK proje raporu, yüz algılama dikdörtgenleri, yüz referans noktaları ve yönlendirme sağlar. Genel taban çizgisi YuNet CPU algılamayı kullanır. Kimlik tanımayı veya ölçülen NPU performansını içermez. Koordinat arayüzlerini ve hedef cihaz entegrasyonunu tanımlamak için Çince RK3588 Android uyarlama hizmeti aracılığıyla yön işaretli görüntüler, cihaz bilgileri ve önizleme düzenleri sağlayın.
Çince RK3588 çevrimdışı vizyon SDK proje raporu · Çince RK3588 Android uyarlama hizmeti

 Çevrimiçi

 Telefon

 WeChat



 en başa dön
Proje geri bildirimi