Modulbeschreibung
Für die Ausrichtung von Gesichtsdetektionsrahmen auf die Vorschau werden die Detektorausgaben zuerst in die vereinbarten Originalbildkoordinaten zurückgeführt. Danach folgen Bildzuschnitt, Drehung, Spiegelung, Vorschauskalierung und Anzeigeversatz gemäß der tatsächlichen Verarbeitungskette. Das Beispiel verwendet Zuschnitt, Drehung im Uhrzeigersinn, horizontale Spiegelung und Vergrößerung; diese Reihenfolge gilt nicht allgemein für jedes Gerät.
Ein verschobener oder umgekehrter Rahmen beweist keinen Detektorfehler. Diese Seite beschreibt Moduleingaben, ein mathematisches Beispiel und Prüfmethoden; sie kündigt keine neue SDK-Version an.
Felder für die Modulschnittstelle
Wischen Sie horizontal über die Tabelle, um alle Spalten anzuzeigen.
| Objekt | Erforderliche Felder | Zweck |
|---|---|---|
| Erkennungseingang | Original- und Detektoreingabegrößen, Vorverarbeitungsskalierung oder Auffüllung | Stellen Sie die Modellausgaben auf die vereinbarten Originalbildkoordinaten wieder her |
| Zuschnitt und Ausrichtung | Zuschneiderechteck des Originalbildes, Drehwinkel und -richtung, Spiegelposition in der Sequenz | Definieren Sie den Transformationsbereich und die Operationsreihenfolge |
| Vorschauregion | Sichtbarer Bereich, Skalierungsmodus, Anzeigeversatz und tatsächliche Ausrichtung | Unterscheiden Sie zwischen Füllen und Zuschneiden, Vollbildanzeige und Auffüllen |
| Ausgabe und Rückverfolgbarkeit | Boxen, Orientierungspunkte, Zeitstempel, Frame-IDs und Transformationskonfigurationsversion | Ordnen Sie die Ergebnisse dem richtigen Bildframe und der richtigen Konfiguration zu |
Legen Sie die Originalboxen, fünf Orientierungspunkte und das Vorschau-Overlay separat frei. Wenn bei der Modellvorverarbeitung eine Auffüllung oder Größenänderung verwendet wurde, machen Sie diese vor der vereinbarten Vorschautransformation rückgängig. Verwandeln Sie alle Boxecken und nicht nur die Mitte.
Ein handüberprüfbares Orientierungsbeispiel
Dies ist ein mathematisches Beispiel, keine Gerätemessung. Verwenden Sie kontinuierliche Randkoordinaten mit dem Ursprung oben links, x rechts und y unten. Schneiden Sie ein 640×480-Bild aus (80,40) mit der Größe 320×240 zu. Der ursprüngliche Punkt (120,70) wird zu (40,30), nachdem der Koordinatenursprung des zugeschnittenen Bildes subtrahiert wurde. Um 90 Grad im Uhrzeigersinn drehen: (240−30,40)=(210,40), mit neuer Größe 240×320. Horizontal spiegeln: (240−210,40)=(30,40). Skalierung um 2 ohne zusätzlichen Versatz: Der Anzeigepunkt liegt bei (60,80) in einem 480×640-Bereich.
A · Originalbild
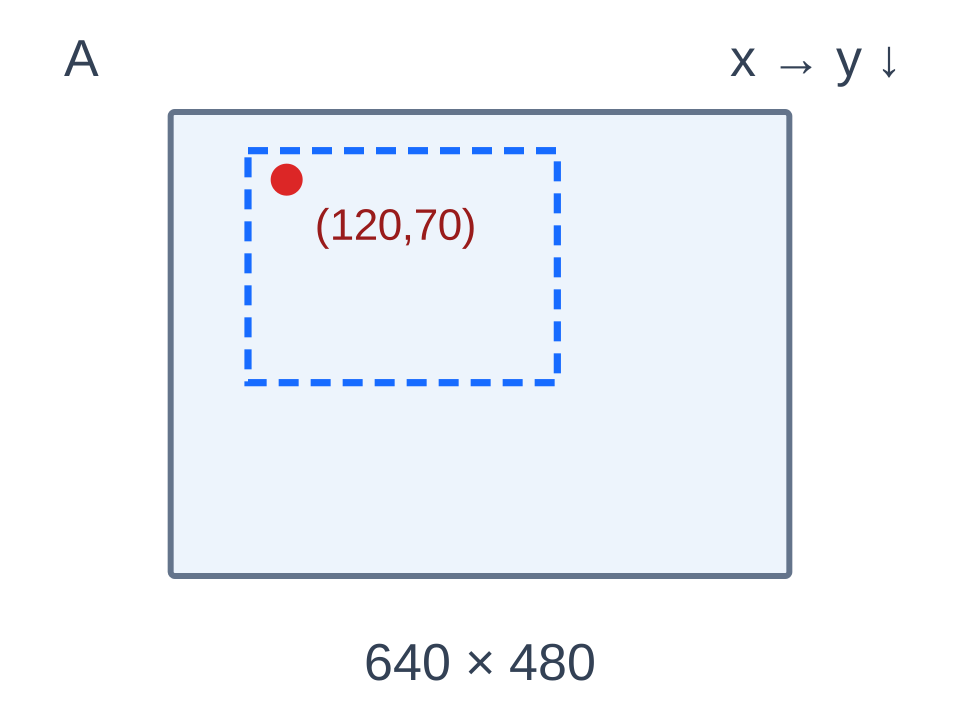
640×480 · (120,70)
B · Nach dem Zuschnitt
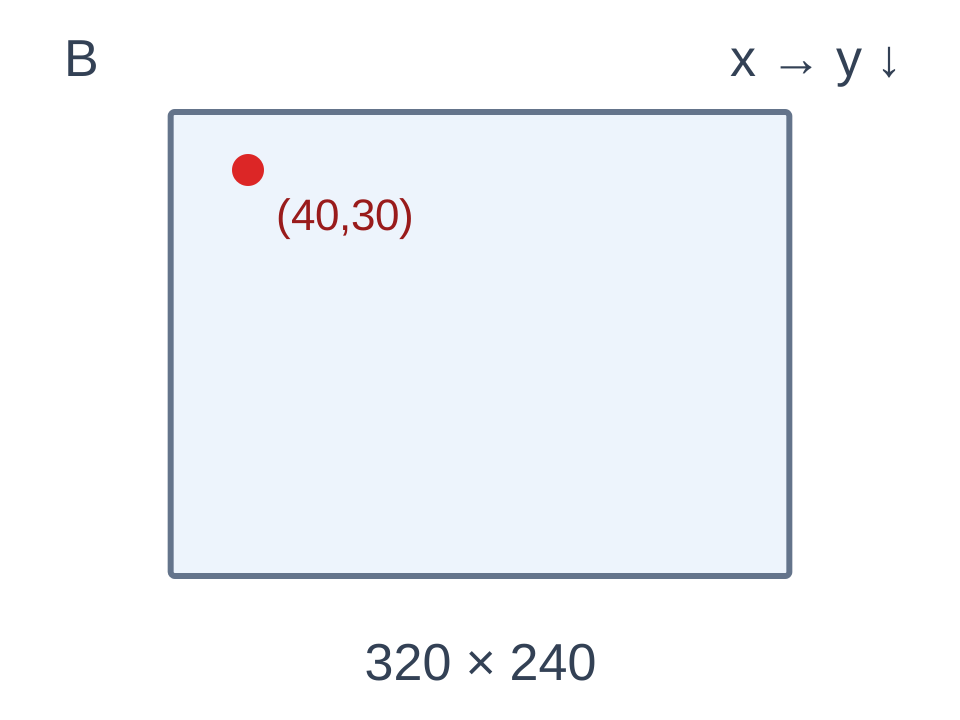
320×240 · (40,30)
C · 90° im Uhrzeigersinn
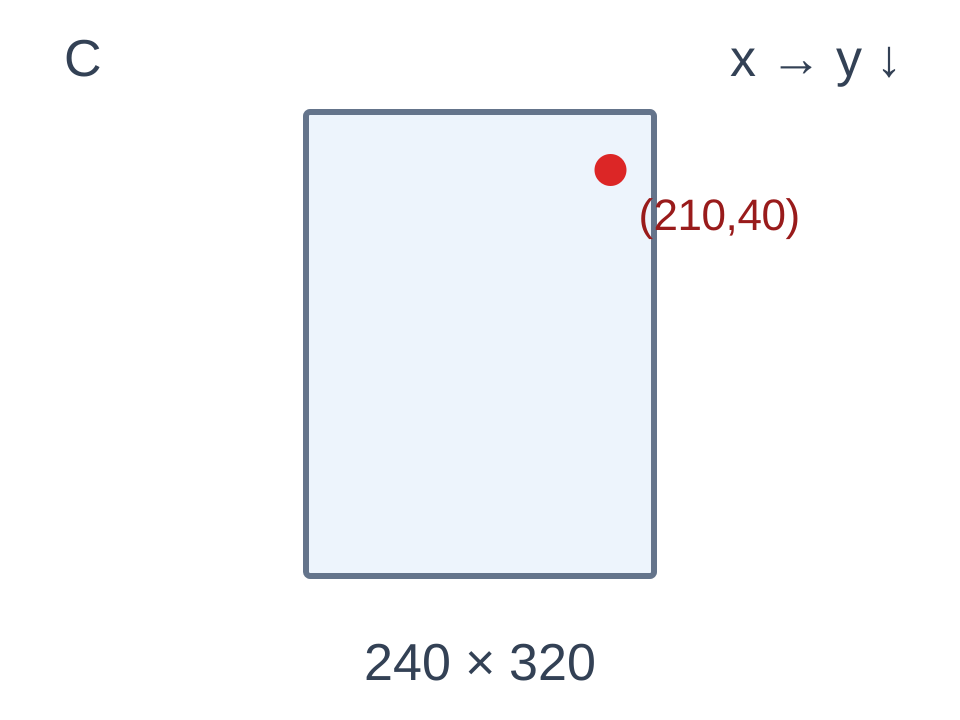
240×320 · (210,40)
D · Horizontal gespiegelt
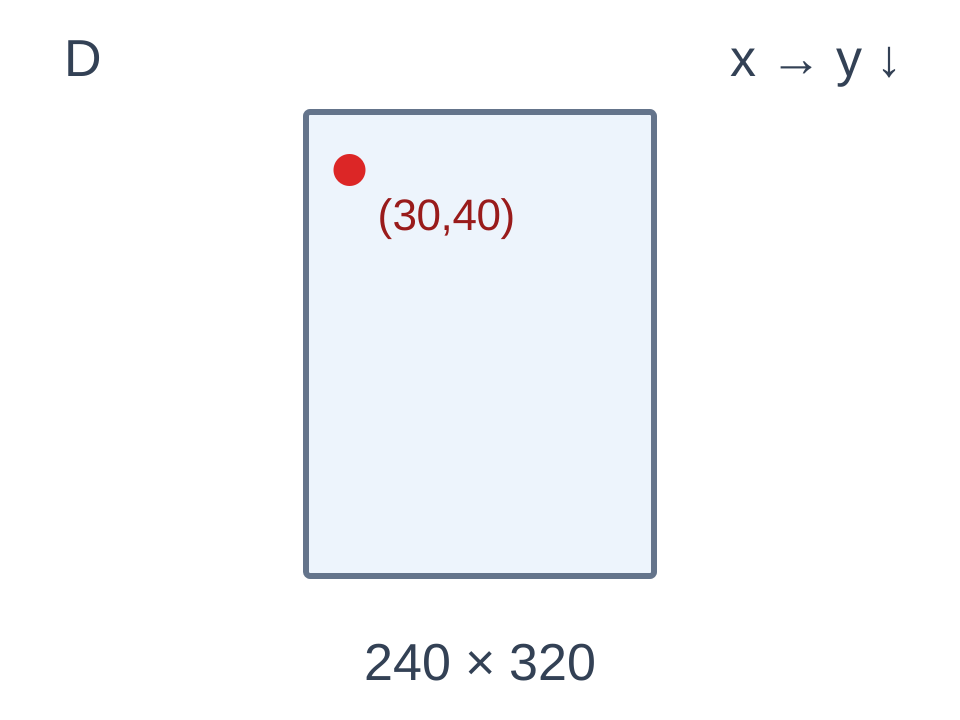
240×320 · (30,40)
E · Um Faktor 2 skaliert
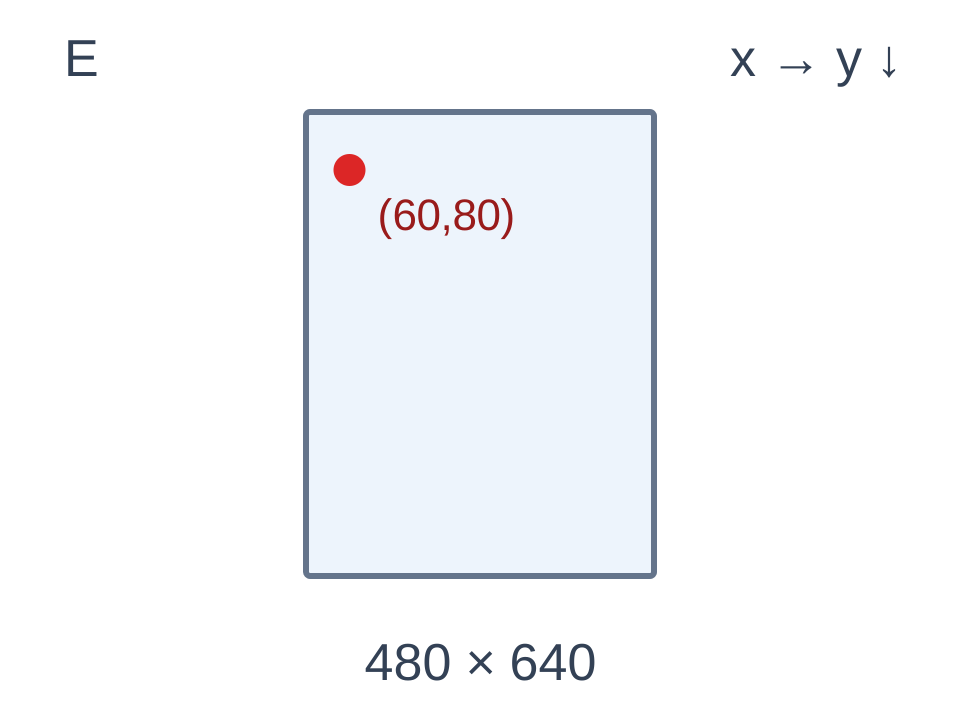
480×640 · (60,80)
Der rote Punkt bezeichnet denselben mathematischen Punkt. Jedes Feld zeigt die Proportionen seiner eigenen Bildgröße; die sichtbaren Feldgrößen sind keine vergleichbaren Pixelmaße. Dargestellt sind kontinuierliche Randkoordinaten, keine Detektionsergebnisse eines Geräts.
Da es sich hierbei um kontinuierliche Randkoordinaten handelt, wird bei der Drehung die Höhe minus y verwendet. Diskreter Pixelindexcode beinhaltet stattdessen Höhe minus 1 minus y; Die Konventionen können nicht direkt gemischt werden. Konsultieren Sie die offizielle Android-Matrixdokumentation und vergleichen Sie die Matrixzusammensetzung mit dem tatsächlichen Eingabe-/Ausgabevertrag.
offizielle Android Matrix-Dokumentation
Trennung von geometrischen Prüfungen und Geräteüberprüfung
Überprüfen Sie Ecken, die Mitte, asymmetrische Punkte und Rechtecke, die Bildzuschneidegrenzen überschreiten, um Reihenfolge, Grenzen und inverse Transformationen zu überprüfen. Transformieren Sie alle vier Rechteckecken und berechnen Sie den umschließenden Kasten neu. Überprüfen Sie nach geometrischen Prüfungen die Sensorausrichtung, die Spiegelung der Vorder-/Rückkamera, die Vorschauskalierung und die Bildschirmdrehung auf dem Zielgerät. Geometrieprüfungen ermitteln weder das Live-Pipeline-Verhalten noch die Langzeitstabilität.
Der chinesischsprachige Projektbericht RK3588 Offline Vision SDK bietet Rechtecke der Gesichtsdetektion, Orientierungspunkte und Orientierung. Die öffentliche Baseline verwendet die Erkennung YuNet CPU. Es beinhaltet keine Identitätserkennung oder gemessene NPU-Leistung. Stellen Sie über den chinesischsprachigen RK3588 Android-Anpassungsdienst Bilder mit Orientierungsmarkierung, Geräteinformationen und Vorschaulayouts bereit, um Koordinatenschnittstellen und die Zielgeräteintegration zu definieren.
Chinesischsprachiger RK3588 Offline-Vision-Projektbericht SDK · Chinesischsprachiger RK3588 Android-Anpassungsdienst

 Online

 Telefon

 WeChat



 zurück nach oben